Les bras robotiques et les systèmes de guidage automatisés exigent une précision sub-millimétrique. Que ce soit pour guider un soudeur par points, ramasser des composants microscopiques ou inspecter des joints de soudure, un robot s'appuie entièrement sur son pipeline d'imagerie. Les algorithmes logiciels ne peuvent traiter que les données optiques qu'ils reçoivent. Si l'image entrante est floue, déformée ou mal alignée, même le réseau neuronal le plus avancé échoue.
Choisir le bon objectif CCTV pour robots comble le fossé entre l'exécution mécanique et la réalité optique. Chez Jinyuan, nous aidons les équipes d'automatisation à spécifier des optiques industrielles conçues pour résister à des accélérations élevées tout en offrant une résolution nette d'un bord à l'autre.
Si vous élaborez un projet d'automatisation ou mettez à niveau une ligne de production existante, contactez notre équipe d'ingénierie dès le début. Obtenir les bonnes spécifications optiques pendant la phase de conception évite des rénovations coûteuses et des temps d'arrêt.
Qu'est-ce qu'un objectif CCTV pour robots ?
Un objectif CCTV standard conçu pour la sécurité des bâtiments ne survivra pas sur un robot. Les objectifs de sécurité pour consommateurs utilisent des boîtiers en plastique léger, des éléments en verre mal ajustés et des anneaux de mise au point non verrouillables. Sous les arrêts et démarrages rapides d'un bras articulé, leurs composants internes se déplacent, ruinant la calibration.
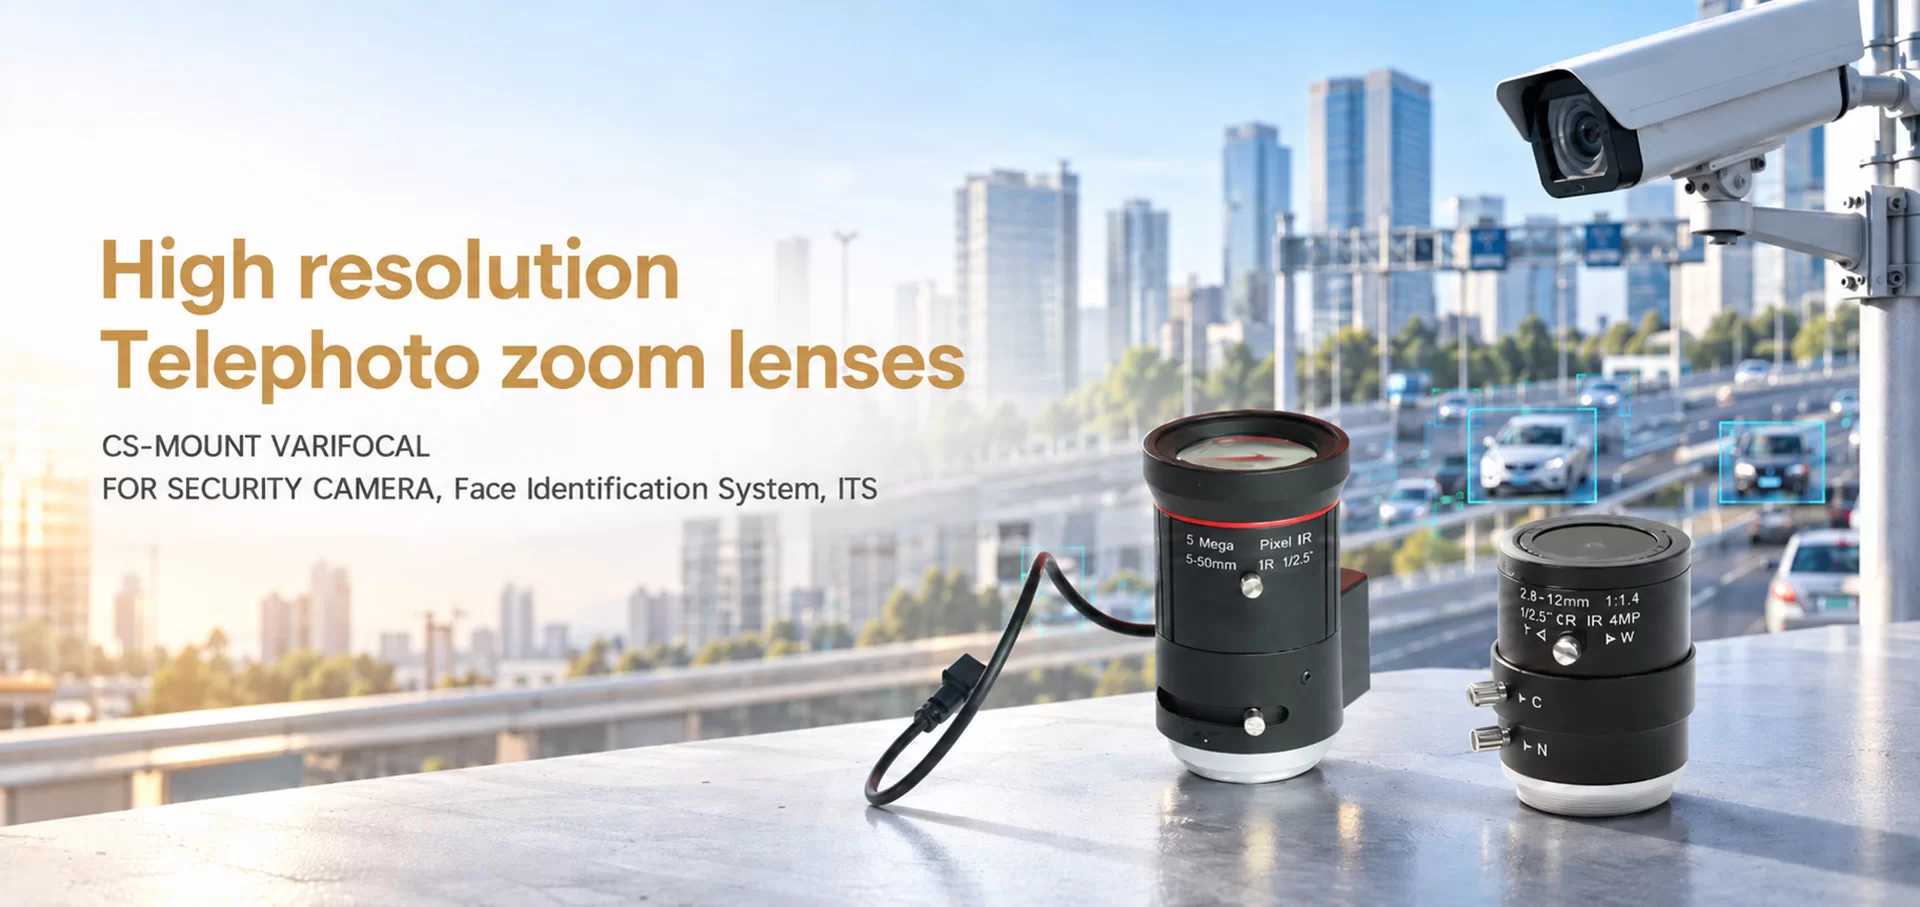
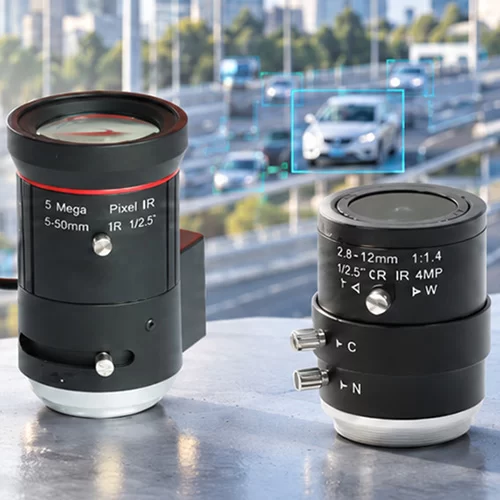
Un véritable objectif CCTV industriel pour la robotique dispose d'optiques en verre, de barils en métal et de vis de verrouillage mécanique pour l'ouverture et la mise au point. Ces objectifs équilibrent des dimensions physiques compactes avec des tolérances optiques serrées.
Comparé aux objectifs télécentriques encombrants, un objectif CCTV industriel offre une charge utile plus légère et une distance de travail plus flexible. Il fournit la haute résolution optique et la faible distorsion requises pour la mesure tout en s'adaptant parfaitement aux effecteurs finaux compacts.
4 Paramètres Optiques Critiques pour une Vision Robotique de Haute Précision
Pour choisir l'objectif correct, vous devez évaluer quatre spécifications optiques fondamentales par rapport à votre enveloppe mécanique.
1. Faible Distorsion Optique
La distorsion optique déplace les pixels de leurs positions géométriquement correctes. Dans le guidage robotique, la distorsion en barillet ou en coussin de pincement transforme les bords de référence droits en courbes, perturbant les calculs de coordonnées.
- Distorsion Optique : Déviation physique causée par la géométrie des éléments de l'objectif.
- Distorsion TV : Mesure standardisée définie par des normes industrielles (pourcentage R/H).
Pour un assemblage de haute précision, recherchez un objectif CCTV industriel avec moins de 0,1 % ou 0,2 % de distorsion. Bien que les grilles de calibration logicielle puissent corriger la distorsion de manière computationnelle, la correction physique au niveau de l'objectif préserve le contraste natif des bords et économise des cycles de traitement.
2. Correspondance de la Résolution et du Format du Capteur
Les objectifs et les capteurs d'image doivent correspondre en taille et en pouvoir de résolution. Si vous placez un objectif de petit format (comme 1/2") sur un capteur plus grand (tel que 2/3" ou 1"), les bords de l'image souffriront d'une chute de lumière sévère et de vignetage.
L'objectif doit couvrir l'ensemble du cercle d'image du capteur. De plus, assurez-vous que la note en mégapixels de l'objectif correspond à la taille des pixels de votre capteur. Un capteur de 10 mégapixels associé à un objectif économique de 2 mégapixels entraîne une perte de résolution du capteur et des bords de caractéristiques flous et inutilisables.
3. Champ de Vision (FOV) et Distance de Travail (WD)
Le champ de vision décrit la zone cible que la caméra inspecte. La distance de travail est l'écart physique entre l'élément de lentille avant et la pièce à usiner. Ces deux valeurs dictent votre longueur focale.
Vous pouvez calculer la longueur focale requise ($f$) en utilisant cette formule standard :
Longueur Focale (mm) = (Dimension du Capteur × Distance de Travail) / Champ de Vision
Soyez conservateur dans vos calculs de distance de travail. Assurez-vous que les outils mécaniques, les pinces et les dégagements de sécurité ne bloquent pas le champ de vision pendant les mouvements de cycle.
4. Ouverture (F-Stop) et Profondeur de Champ (DOF)
La bague d'ouverture contrôle l'entrée de lumière et la profondeur de champ. Une ouverture largement ouverte (comme f/1.4) permet à plus de photons d'atteindre le capteur, permettant des vitesses d'obturation plus rapides. Cependant, cela réduit significativement la profondeur de champ.
Si un bras robotique inspecte des pièces de hauteurs variées, une faible profondeur de champ provoque un flou sur les caractéristiques hautes. Fermer l'ouverture à f/5.6 ou f/8 élargit la zone nette, mais cela nécessite un éclairage de vision machine auxiliaire plus lumineux pour maintenir les vitesses d'exposition.
Facteurs de Rugosité Spécifiques aux Robots
La pureté optique ne signifie rien si la lentille perd le focus après trois cycles de production. L'automatisation à grande vitesse impose un stress mécanique extrême sur les composants de vision.
Résistance aux Vibrations et Chocs
Les robots articulés à six axes subissent des secousses soudaines, un couple de rotation et des micro-vibrations continues. Les lentilles manuelles standard présentent des anneaux de friction qui se déplacent hors de position en quelques heures.
Les lentilles industrielles résolvent ce problème avec des vis de verrouillage en acier encastrées sur les barils de mise au point et d'iris. Pour des environnements difficiles, envisagez des lentilles renforcées avec des éléments internes fixes collés en place pour éliminer complètement le dérèglement optique.
Poids et Limites de Charge
Chaque gramme monté sur un effecteur final impacte le temps de cycle du robot et la contrainte sur le moteur. Ajouter du verre télécentrique lourd réduit l'accélération maximale des articulations.
Les lentilles CCTV compactes fabriquées par Jinyuan utilisent de l'aluminium léger de qualité aéronautique. Elles minimisent l'inertie à l'extrémité du bras sans sacrifier la stabilité thermique ou la rigidité structurelle.
Stabilité Thermique
Les centres d'usinage, les cellules de soudage et les fonderies exposent le matériel de vision à des températures changeantes. L'expansion thermique déplace le focus optique. Les optiques industrielles de qualité intègrent des conceptions de compensation thermique pour maintenir la netteté sur de larges bandes de température opérationnelle.
Un Cadre de Sélection en 5 Étapes pour les Intégrateurs de Systèmes
Suivez cette procédure systématique pour éviter des incompatibilités coûteuses des composants lors de la conception de cellules de vision :
Étape 1 : Définir la Tolérance de Mesure
Commencez par la tolérance d'ingénierie de la pièce. Si vous devez inspecter un composant dans une plage de ±0.02 mm, votre résolution d'imagerie doit fournir au moins trois à quatre pixels par unité de tolérance. Ce calcul définit votre résolution minimale de caméra.
Étape 2 : Établir la Distance de Travail et le FOV
Cartographiez l'enveloppe mécanique de la cellule robotique. Mesurez l'espace entre la face de la lentille et l'objet à pleine course. Déterminez la zone minimale que la caméra doit voir pour capturer tous les repères de localisation.
Étape 3 : Sélectionner le Support et le Format de Capteur
Choisissez un capteur de caméra qui délivre votre résolution cible. Ensuite, vérifiez l'interface de montage. La plupart des lentilles CCTV industrielles utilisent un montage C standard (distance de bride de 17.526 mm) ou un montage CS (distance de bride de 12.52 mm). Assurez-vous que votre montage de lentille correspond au boîtier de la caméra.
Étape 4 : Évaluer les Contraintes Environnementales
Le robot va-t-il subir des arrêts rapides à 5G ? Y a-t-il des brouillards d'huile, des refroidissants ou des étincelles de soudage ? Sélectionnez des optiques avec des joints robustes classés IP, des vis de verrouillage renforcées et des fenêtres opticales frontales protectrices si la cellule exécute des processus agressifs.
Étape 5 : Effectuer des tests de calibration en laboratoire
Ne jamais envoyer une lentille en production sans test de banc. Tester l'optique en utilisant une cible optique (comme un ruling Ronchi ou un tableau à damiers). Calibrer le profil de distorsion et confirmer la cohérence de la mise au point sur l'ensemble du champ de vision.
Applications dans le monde réel
Différentes cellules automatisées placent des priorités contrastées sur la conception des lentilles :
Systèmes de Pick-and-Place 3D
Les bras de picking nécessitent une grande profondeur de champ pour localiser les pièces entassées de manière désordonnée à l'intérieur de conteneurs profonds. Les intégrateurs utilisent fréquemment des lentilles à courte focale (8 mm à 12 mm) avec des ouvertures fermées, soutenues par un éclairage laser structuré ou des LED haute intensité.
Assemblage de semi-conducteurs et SMT
Placer des puces micro-BGA nécessite une précision au niveau du micron. Ici, la faible distorsion optique est prioritaire. Les constructeurs de systèmes emploient des lentilles de focale de 25 mm à 50 mm avec des revêtements à faible aberration pour résoudre de minuscules marques de fiducial sur les cartes de circuits imprimés.
Robots Mobiles Autonomes (AMR)
Les plateformes mobiles naviguent dans des entrepôts avec des obstacles en mouvement et un éclairage ambiant dynamique. Ces systèmes exigent des lentilles CCTV grand angle et robustes associées à des capacités d'iris automatique ou des capteurs à large plage dynamique pour gérer les lumières de plafond changeantes.
Erreurs de sélection courantes à éviter
Même les ingénieurs systèmes chevronnés tombent dans ces pièges optiques classiques :
- Prioriser les mégapixels plutôt que la qualité du verre optique : Une lentille bon marché de 12 mégapixels produit souvent des images plus douces qu'une lentille de haute qualité de 5 mégapixels avec une performance de contraste (MTF) supérieure.
- Utiliser des optiques de surveillance de sécurité : Les lentilles CCTV grand public souffrent de bagues de mise au point lâches et de filetages en plastique. Elles ne peuvent pas résister aux vibrations des machines.
- Oublier les marges de distance de travail : Concevoir un système juste à la distance de mise au point minimale d'une lentille introduit souvent une aberration sphérique sévère et un flou sur les bords.
- Ignorer la compatibilité des longueurs d'onde : Si vous utilisez un éclairage infrarouge à bande étroite pour couper à travers l'éblouissement ambiant de l'usine, assurez-vous que votre lentille dispose de revêtements anti-reflets adaptés à cette longueur d'onde exacte.
Questions Fréquemment Posées
Q1 : Puis-je utiliser une lentille CCTV de sécurité standard pour la vision robotique ?
A1 : Non. Les lentilles de sécurité standard utilisent des composants en plastique,
manquent de vis de verrouillage et souffrent d'une forte distorsion optique. Elles perdent rapidement
la mise au point sous le mouvement robotique et ne peuvent pas fournir la netteté bord à bord nécessaire
pour des mesures industrielles précises.
Q2 : Quelle est la longueur focale idéale pour un système de vision de bras robotique ?
A2 : Il n'y a pas de longueur focale idéale unique. Cela dépend entièrement de votre champ de vision requis, de la distance de travail, et de la taille du capteur. Les applications de bras robotiques déploient généralement des lentilles entre 8 mm et 25 mm
pour équilibrer les limites de charge utile avec l'étendue de l'inspection.
Q3 : Comment les lentilles CCTV anti-vibration maintiennent-elles la mise au point pendant le mouvement robotique ?
A3 : Les lentilles industrielles anti-vibration utilisent des vis de verrouillage mécaniques qui fixent les mécanismes de mise au point et d'ouverture directement au châssis métallique intérieur. Les versions de service extrême utilisent des assemblages optiques à focale fixe collés qui ne contiennent aucune pièce mobile.
Q4 : Quelle est la différence entre les objectifs C-mount et CS-mount en
robotique ?
A4 : La principale différence est la distance focale de la bride.
Les objectifs C-mount se trouvent à 17,526 mm du plan du capteur, tandis que les objectifs CS-mount
se trouvent à 12,52 mm. Vous pouvez monter un objectif C-mount sur une caméra CS-mount à l'aide d'un
espaceur de 5 mm, mais vous ne pouvez pas monter un objectif CS-mount sur une caméra C-mount.
Q5 : Pourquoi la distorsion optique est-elle importante si le logiciel peut la corriger ?
A5 : La correction logicielle étire et interpole les données des pixels pour
redresser les lignes, ce qui dégrade la netteté de l'image et réduit la résolution native
près des coins. Commencer avec un objectif à faible distorsion préserve les données optiques brutes
et libère des cycles de traitement pour le contrôleur robot.
Construire de meilleurs systèmes de vision robotique
Un système de vision machine fiable commence par du verre de qualité. Associer votre caméra industrielle à l'objectif robots CCTV approprié garantit des données cohérentes, des vitesses de cycle stables et un temps d'arrêt minimal tout au long de la vie de votre cellule automatisée.
Jinyuan conçoit et fabrique des ensembles optiques robustes, des objectifs de vision machine et des composants industriels adaptés aux plateformes robotiques dynamiques. Que vous ayez besoin d'un objectif à faible distorsion pour la micro-assemblage ou d'une solution anti-vibrations pour des bras de pick-and-place à grande vitesse, notre équipe est prête à vous aider.
Besoin d'aide pour choisir l'objectif parfait pour votre projet de vision robotique ? Contactez Jinyuan aujourd'hui pour parler directement avec un ingénieur optique, discuter de vos spécifications système ou demander des échantillons d'évaluation optique pour votre laboratoire d'essai.