Robotergreifer und automatisierte Führungssysteme erfordern eine Präzision im Sub-Millimeter-Bereich. Ob beim Führen eines Punktschweißers, beim Greifen mikroskopischer Komponenten oder beim Überprüfen von Lötstellen, ein Roboter verlässt sich vollständig auf seine Bildverarbeitungskette. Software- Algorithmen können nur die optischen Daten verarbeiten, die sie erhalten. Wenn das eingehende Bild verschwommen, verzerrt oder nicht ausgerichtet ist, versagt selbst das fortschrittlichste neuronale Netzwerk.
Die Auswahl des richtigen Roboter CCTV-Objektivs überbrückt die Kluft zwischen mechanischer Ausführung und optischer Realität. Bei Jinyuan helfen wir Automatisierungsteams, industrielle Optiken zu spezifizieren, die hohen Beschleunigungen standhalten und gleichzeitig eine klare Kantenauflösung bieten.
Wenn Sie ein Automatisierungsprojekt entwerfen oder eine bestehende Produktionslinie aufrüsten, kontaktieren Sie frühzeitig unser Ingenieurteam. Die Sicherstellung der richtigen optischen Spezifikationen während der Entwurfsphase verhindert kostspielige Nachrüstungen und Ausfallzeiten.
Was ist genau ein Roboter CCTV-Objektiv?
Ein Standard-CCTV-Objektiv, das für die Gebäudesicherheit entwickelt wurde, wird auf einem Roboter nicht überleben. Verbrauchersicherheitsobjektive verwenden leichte Kunststoffgehäuse, lose eingepasste Glaselemente und nicht verriegelbare Fokusringe. Unter den schnellen Stopps und Starts eines gelenkigen Arms verschieben sich ihre internen Komponenten und ruinieren die Kalibrierung.
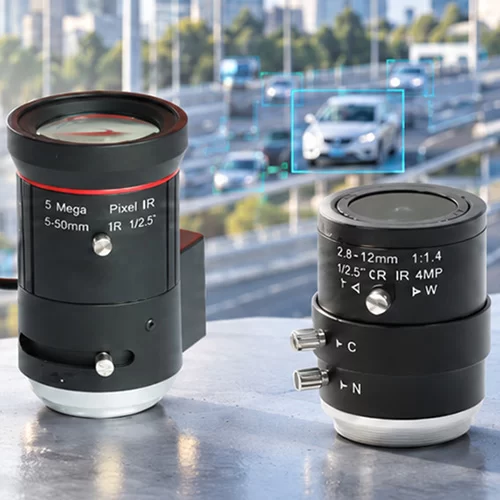
Ein echtes industrielles CCTV-Objektiv für Robotik verfügt über Allglas-Optiken, Metallgehäuse und mechanische Verriegelungsschrauben für Blende und Fokus. Diese Objektive balancieren kompakte physische Abmessungen mit engen optischen Toleranzen.
Im Vergleich zu sperrigen telezentrischen Objektiven bietet ein industrielles CCTV-Objektiv eine leichtere Traglast und eine flexiblere Arbeitsdistanz. Es bietet die hohe optische Auflösung und die geringe Verzerrung, die für Messungen erforderlich sind, während es sich nahtlos an enge Endeffektoren anpasst.
4 Kritische optische Parameter für hochpräzise Robotersicht
Um das richtige Objektiv auszuwählen, müssen Sie vier grundlegende optische Spezifikationen im Hinblick auf Ihr mechanisches Gehäuse bewerten.
1. Geringe optische Verzerrung
Optische Verzerrung verschiebt Pixel von ihren geometrisch korrekten Positionen. Bei der robotergestützten Führung verwandelt Barrel- oder Kissenverzerrung gerade Referenzkanten in Kurven, was die Koordinatenberechnungen durcheinanderbringt.
- Optische Verzerrung: Physikalische Abweichung, die durch die Geometrie des Objektivelements verursacht wird.
- TV-Verzerrung: Standardisierte Messung, die durch industrielle Standards definiert ist (R/H-Prozentsatz).
Für hochpräzise Montagen suchen Sie nach einem industriellen CCTV-Objektiv mit weniger als 0,1 % oder 0,2 % Verzerrung. Während Software-Kalibrierungsgitter Verzerrungen computergestützt korrigieren können, bewahrt physikalische Korrektur auf Objektivebene den nativen Kantenkontrast und spart Verarbeitungszyklen.
2. Übereinstimmung von Auflösung und Sensorformat
Objektive und Bildsensoren müssen in Größe und Auflösungsvermögen übereinstimmen. Wenn Sie ein kleines Formatobjektiv (wie 1/2") auf einen größeren Sensor (wie 2/3" oder 1") setzen, werden die Ränder des Bildes unter schwerem Lichtabfall und Vignettierung leiden.
Das Objektiv muss den gesamten Bildkreis des Sensors abdecken. Darüber hinaus sollte die Megapixelbewertung des Objektivs mit dem Pixelabstand Ihres Sensors übereinstimmen. Ein 10-Megapixel-Sensor, der mit einem Budget-2-Megapixel-Objektiv kombiniert wird, führt zu verschwenderischer Sensorauflösung und weichen, unbrauchbaren Merkmale kanten.
3. Sichtfeld (FOV) und Arbeitsabstand (WD)
Das Sichtfeld beschreibt den Zielbereich, den die Kamera inspiziert. Der Arbeitsabstand ist der physische Abstand zwischen dem vorderen Linsenelement und dem Werkstück. Diese beiden Werte bestimmen Ihre Brennweite.
Sie können die erforderliche Brennweite ($f$) mit dieser Standardformel berechnen:
Brennweite (mm) = (Sensorgröße × Arbeitsabstand) / Sichtfeld
Seien Sie konservativ bei Ihren Berechnungen des Arbeitsabstands. Stellen Sie sicher, dass mechanische Werkzeuge, Greifer und Sicherheitsabstände das Sichtfeld während der Zyklusbewegungen nicht blockieren.
4. Blende (F-Stop) und Schärfentiefe (DOF)
Der Blendenring steuert die Lichtaufnahme und die Schärfentiefe. Eine weit geöffnete Blende (wie f/1.4) lässt mehr Photonen auf den Sensor, was schnellere Verschlusszeiten ermöglicht. Allerdings verringert sie erheblich die Schärfentiefe.
Wenn ein Roboterarm Teile unterschiedlicher Höhen inspiziert, führt eine flache Schärfentiefe dazu, dass hohe Merkmale unscharf werden. Das Schließen der Blende auf f/5.6 oder f/8 erweitert die scharfen Zonen, erfordert jedoch hellere Hilfsbeleuchtung für die Maschinenvision, um die Belichtungszeiten aufrechtzuerhalten.
Roboterspezifische Robustheitsfaktoren
Optische Reinheit bedeutet nichts, wenn die Linse nach drei Produktionszyklen die Schärfe verliert. Hochgeschwindigkeitsautomatisierung setzt die Sichtkomponenten extremen mechanischen Belastungen aus.
Vibrations- und Stoßfestigkeit
Sechsachsige, gelenkige Roboter erleben plötzliche Rucke, Drehmoment und kontinuierliche Mikrovibrationen. Standard-Handlinsen verfügen über Reibungsringe, die innerhalb von Stunden aus der Position gleiten.
Industrielle Linsen lösen dies mit versenkten Stahl-Sicherungsschrauben an sowohl dem Fokus- als auch dem Iriszylinder. Für raue Umgebungen sollten Sie robustisierte Linsen in Betracht ziehen, bei denen feste interne Elemente verklebt sind, um optische Drift vollständig zu eliminieren.
Gewichts- und Traglastgrenzen
Jedes Gramm, das an einem Endeffektor montiert ist, beeinflusst die Zykluszeit des Roboters und die Motorbelastung. Das Hinzufügen schwerer telezentrischer Linsen verringert die maximale Gelenkbeschleunigung.
Kompakte Roboter CCTV-Linsen, die von Jinyuan hergestellt werden, verwenden leichtes Aluminium in Flugzeugqualität. Sie minimieren die Trägheit am Ende des Arms, ohne die thermische Stabilität oder strukturelle Steifigkeit zu opfern.
Thermische Stabilität
Bearbeitungszentren, Schweißzellen und Gießereien setzen die Sichtgeräte wechselnden Temperaturen aus. Thermische Ausdehnung verschiebt den optischen Fokus. Qualitätsindustrielinsen integrieren thermische Kompensationsdesigns, um die Schärfe über breite Betriebstemperaturbereiche aufrechtzuerhalten.
Ein 5-Schritte-Auswahlrahmen für Systemintegratoren
Befolgen Sie dieses systematische Verfahren, um kostspielige Komponentenunterschiede während des Designs der Sichtzelle zu vermeiden:
Schritt 1: Messgenauigkeit definieren
Beginnen Sie mit der technischen Toleranz des Teils. Wenn Sie ein Bauteil innerhalb von ±0,02 mm inspizieren müssen, muss Ihre Bildauflösung mindestens drei bis vier Pixel pro Toleranz Einheit liefern. Diese Berechnung definiert Ihre minimale Kamerauflösung.
Schritt 2: Arbeitsabstand und FOV festlegen
Skizzieren Sie das mechanische Volumen der Roboterzelle. Messen Sie den Abstand zwischen der Linsenfläche und dem Objekt bei vollem Hub. Bestimmen Sie den minimalen Bereich, den die Kamera sehen muss, um alle Positionierungsmarken zu erfassen.
Schritt 3: Halterung und Sensorformat auswählen
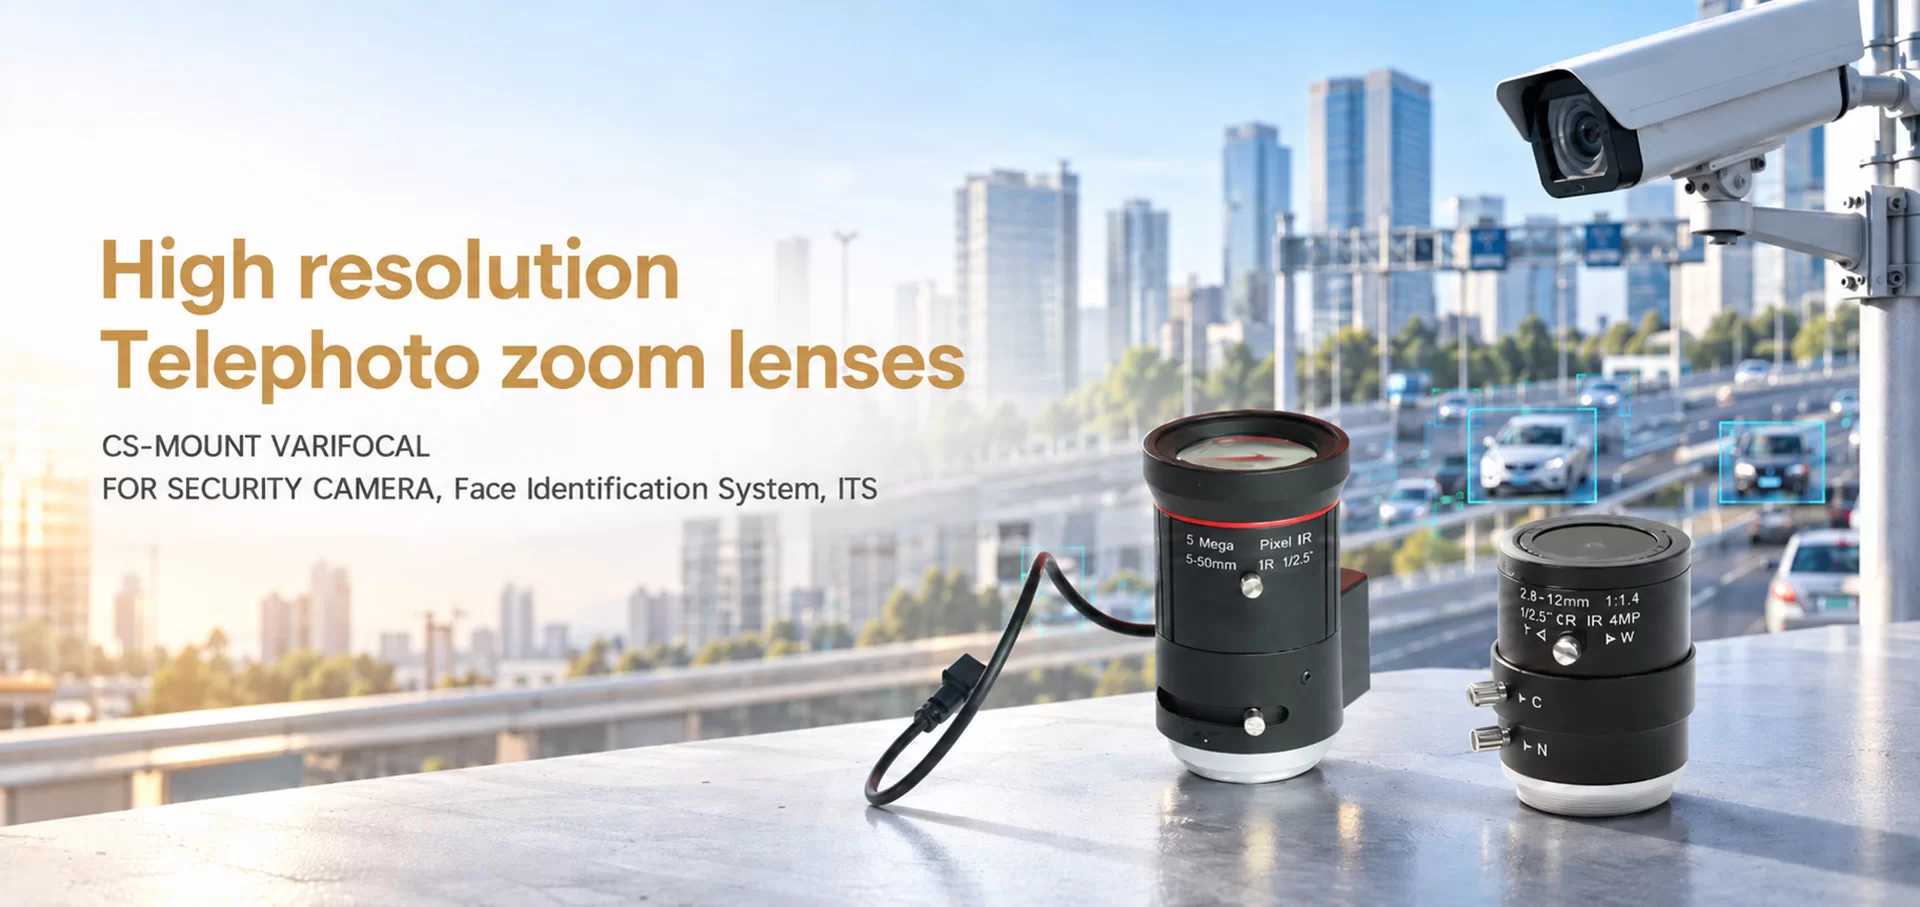
Wählen Sie einen Kamerasensor, der Ihre Zielauflösung liefert. Überprüfen Sie dann die Halterungsschnittstelle. Die meisten industriellen CCTV-Linsen verwenden Standard-C-Mount (17,526 mm Flanschabstand) oder CS-Mount (12,52 mm Flanschabstand). Stellen Sie sicher, dass Ihre Linsenhalterung mit dem Kameragehäuse übereinstimmt.
Schritt 4: Umweltbelastungen bewerten
Wird der Roboter 5G-schnelle Stopps erleben? Gibt es Öldämpfe, Kühlmittel oder Schweißfunken? Wählen Sie Optiken mit robusten IP-zertifizierten Dichtungen, robusten Sicherungsschrauben und schützenden vorderen optischen Fenstern, wenn die Zelle aggressive Prozesse durchführt.
Schritt 5: Labor-Kalibrierungstests durchführen
Versenden Sie niemals eine Linse in die Produktion, ohne sie im Testlabor zu prüfen. Testen Sie die Optik mit einem optischen Ziel (wie einem Ronchi-Raster oder einem Schachbrettdiagramm). Kalibrieren Sie das Verzerrungsprofil und bestätigen Sie die Fokuskonsistenz über das gesamte Sichtfeld.
Praktische Anwendungen
Verschiedene automatisierte Zellen setzen unterschiedliche Prioritäten bei der Linsengestaltung:
3D Pick-and-Place-Systeme
Bin-Picking-Arme benötigen eine hohe Tiefenschärfe, um Teile zu lokalisieren, die willkürlich in tiefen Behältern gestapelt sind. Integratoren verwenden häufig Objektive mit kurzer Brennweite (8 mm bis 12 mm) mit geschlossenen Blenden, unterstützt durch strukturierte Laser- oder hochintensive LED-Beleuchtung.
Halbleiter- und SMT-Montage
Das Platzieren von Mikro-BGA-Chips erfordert eine Genauigkeit im Mikrometerbereich. Hier hat eine geringe optische Verzerrung Vorrang. Systembauer setzen Objektive mit Brennweiten von 25 mm bis 50 mm mit Beschichtungen zur Minimierung von Aberrationen ein, um winzige Fiduzialmarken auf gedruckten Schaltungen aufzulösen.
Autonome mobile Roboter (AMR)
Mobile Plattformen navigieren durch Lagerhäuser mit beweglichen Hindernissen und dynamischer Umgebungsbeleuchtung. Diese Systeme erfordern Weitwinkel-, robuster CCTV-Objektive, die mit Auto-Iris-Funktionen oder Hochdynamikbereich-Sensoren kombiniert sind, um sich ändernde Deckenlichter zu steuern.
Häufige Auswahlfehler, die zu vermeiden sind
Sogar erfahrene Systemingenieure tappen in diese klassischen optischen Fallen:
- Priorisierung von Megapixeln über die Qualität des optischen Glases: Eine günstige 12-Megapixel-Linse liefert oft weichere Bilder als eine hochwertige 5-Megapixel-Linse mit überlegener Kontrast (MTF)-Leistung.
- Verwendung von Sicherheitsüberwachungsoptiken: Verbraucherkameras leiden unter lockeren Fokusringen und Kunststoffgewinden. Sie können Vibrationen von Maschinen nicht standhalten.
- Vergessen von Arbeitsabstandsmargen: Ein System direkt am minimalen Fokussierungsabstand einer Linse zu entwerfen, führt oft zu schwerwiegenden sphärischen Aberrationen und Randunschärfe.
- Ignorieren der Wellenlängenkompatibilität: Wenn Sie schmalbandige Infrarotbeleuchtung verwenden, um durch die Umgebungsblendung in der Fabrik zu schneiden, stellen Sie sicher, dass Ihre Linse über entspiegelte Beschichtungen verfügt, die auf diese genaue Wellenlänge abgestimmt sind.
Häufig gestellte Fragen
Q1: Kann ich eine Standard-Sicherheits-CCTV-Linse für die Robotersicht verwenden?
A1: Nein. Standard-Sicherheitslinsen verwenden Kunststoffkomponenten,
fehlen an Verriegelungsschrauben und leiden unter hoher optischer Verzerrung. Sie verlieren schnell
den Fokus bei robotischen Bewegungen und können die benötigte Schärfe von Rand zu Rand
für präzise industrielle Messungen nicht bereitstellen.
Q2: Was ist die ideale Brennweite für ein Robotergreifarm-Vision-System?
A2: Es gibt keine einzelne ideale Brennweite. Sie hängt
vollständig von Ihrem erforderlichen Sichtfeld, Arbeitsabstand und Sensorgröße ab.
Typische Anwendungen für Robotergreifarme setzen Linsen mit Brennweiten zwischen 8 mm und 25 mm
ein, um die Traglastgrenzen mit der Inspektionsbreite in Einklang zu bringen.
Q3: Wie halten vibrationsfeste CCTV-Objektive den Fokus während der robotischen
Bewegung?
A3: Industrielle antivibrationslinsen verwenden mechanische
Verriegelungsschrauben, die die Fokussierungs- und Blendenmechanismen direkt am inneren
Metallchassis befestigen. Extreme-duty-Versionen verwenden verklebte, festbrennweite optische Baugruppen,
die keine beweglichen Teile enthalten.
Q4: Was ist der Unterschied zwischen C-Mount- und CS-Mount-Objektiven in der Robotik?
A4: Der Hauptunterschied ist der Flanschbrennweitenabstand. C-Mount-Objektive sitzen 17,526 mm vom Sensor entfernt, während CS-Mount-Objektive 12,52 mm entfernt sitzen. Sie können ein C-Mount-Objektiv an einer CS-Mount-Kamera mit einem 5 mm Abstandshalter montieren, aber Sie können ein CS-Mount-Objektiv nicht an einer C-Mount-Kamera montieren.
Q5: Warum ist optische Verzerrung wichtig, wenn Software sie korrigieren kann?
A5: Die Softwarekorrektur dehnt und interpoliert Pixel-Daten, um Linien zu begradigen, was die Bildschärfe verringert und die native Auflösung in den Ecken senkt. Der Einsatz eines Objektivs mit geringer Verzerrung bewahrt die Rohdaten der Optik und schafft Verarbeitungszyklen für den Robotercontroller.
Bauen Sie bessere Robotik-Visionsysteme
Ein zuverlässiges Maschinenvisionssystem beginnt mit hochwertigem Glas. Die Kombination Ihrer Industriekamera mit dem passenden Roboter CCTV-Objektiv garantiert konsistente Daten, stabile Zyklusgeschwindigkeiten und minimale Ausfallzeiten über die Lebensdauer Ihrer automatisierten Zelle.
Jinyuan entwirft und fertigt robuste optische Baugruppen, Maschinenvisionsobjektive und industrielle Komponenten, die auf dynamische Roboterplattformen zugeschnitten sind. Egal, ob Sie ein Objektiv mit geringer Verzerrung für die Mikromontage oder eine vibrationssichere Lösung für Hochgeschwindigkeits-Pick-and-Place-Arme benötigen, unser Team steht bereit, um zu helfen.
Benötigen Sie Hilfe bei der Auswahl des perfekten Objektivs für Ihr Robotik-Visionsprojekt? Kontaktieren Sie Jinyuan noch heute, um direkt mit einem Optikingenieur zu sprechen, Ihre Systemanforderungen zu besprechen oder optische Evaluierungsproben für Ihr Testlabor anzufordern.