Los brazos robóticos y los sistemas guiados automatizados exigen una precisión submilimétrica. Ya sea guiando un soldador por puntos, recogiendo componentes microscópicos o inspeccionando juntas de soldadura, un robot depende completamente de su pipeline de imágenes. Los algoritmos de software solo pueden procesar los datos ópticos que reciben. Si la imagen entrante está borrosa, distorsionada o desalineada, incluso la red neuronal más avanzada falla.
Seleccionar la lente CCTV para robots adecuada cierra la brecha entre la ejecución mecánica y la realidad óptica. En Jinyuan, ayudamos a los equipos de automatización a especificar ópticas industriales diseñadas para soportar aceleraciones de alta g mientras ofrecen una resolución nítida de borde a borde.
Si estás redactando un proyecto de automatización o actualizando una línea de producción existente, contacta a nuestro equipo de ingeniería temprano. Asegurar las especificaciones ópticas correctas durante la fase de diseño previene costosas modificaciones y tiempos de inactividad.
¿Qué es exactamente una lente CCTV para robots?
Una lente CCTV estándar diseñada para la seguridad de edificios no sobrevivirá en un robot. Las lentes de seguridad para consumidores utilizan carcasas de plástico liviano, elementos de vidrio mal ajustados y anillos de enfoque que no se bloquean. Bajo las rápidas paradas y arranques de un brazo articulado, sus componentes internos se desplazan, arruinando la calibración.
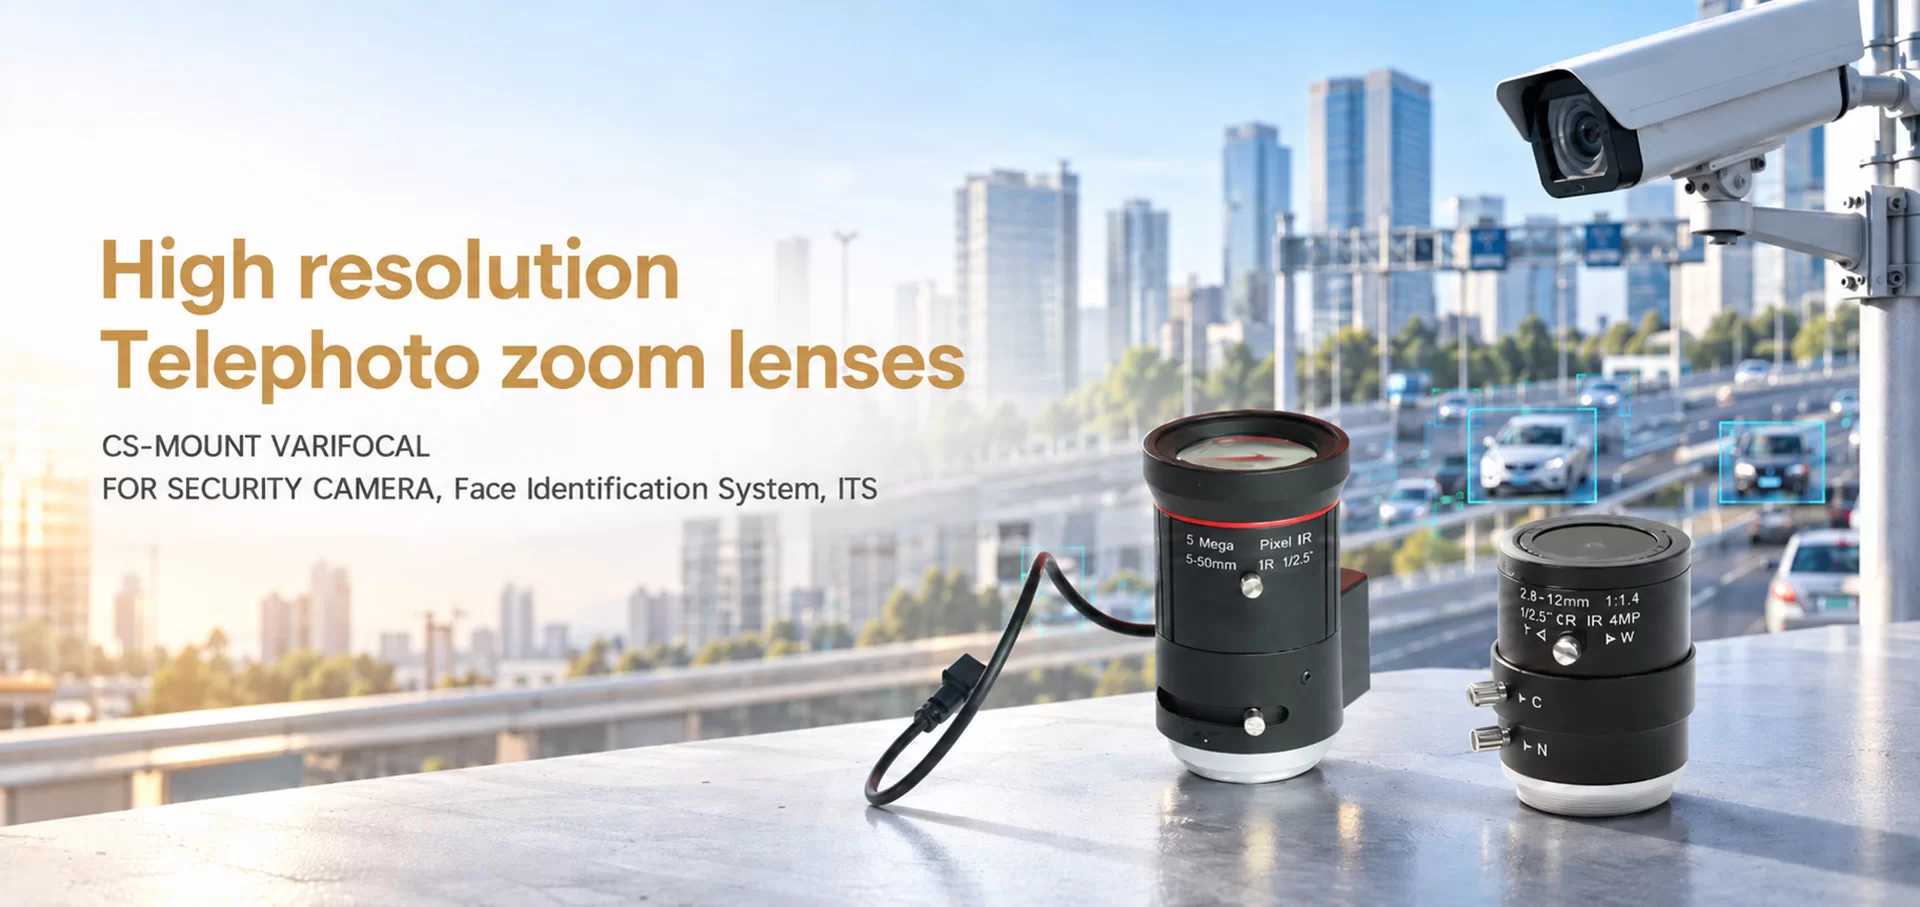
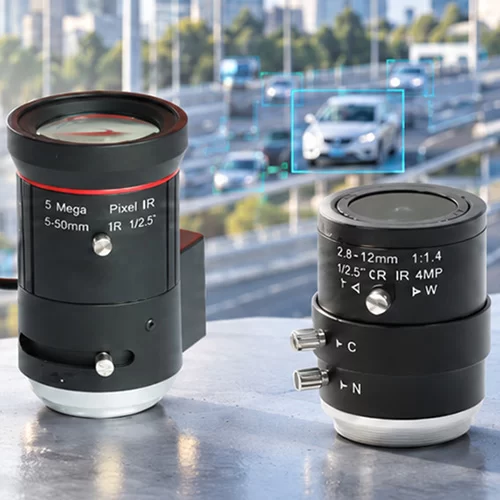
Una verdadera lente CCTV industrial para robótica presenta ópticas de vidrio completo, tubos de metal y tornillos de bloqueo mecánico tanto para la apertura como para el enfoque. Estas lentes equilibran dimensiones físicas compactas con tolerancias ópticas ajustadas.
En comparación con las lentes telecéntricas voluminosas, una lente CCTV industrial ofrece una carga útil más ligera y una distancia de trabajo más flexible. Proporciona la alta resolución óptica y la baja distorsión requeridas para la medición mientras se adapta perfectamente a los efectores finales ajustados.
4 Parámetros Ópticos Críticos para Visión Robótica de Alta Precisión
Para elegir la lente correcta, debes evaluar cuatro especificaciones ópticas fundamentales en relación con tu envoltura mecánica.
1. Baja Distorsión Óptica
La distorsión óptica desplaza píxeles de sus posiciones geométricamente correctas. En la guía robótica, la distorsión de barril o de cojín convierte bordes de referencia rectos en curvas, desviando los cálculos de coordenadas.
- Distorsión Óptica: Desviación física causada por la geometría del elemento de la lente.
- Distorsión de TV: Medición estandarizada definida por normas industriales (porcentaje R/H).
Para un ensamblaje de alta precisión, busca una lente CCTV industrial con menos de 0.1% o 0.2% de distorsión. Si bien las rejillas de calibración de software pueden corregir la distorsión computacionalmente, la corrección física a nivel de lente preserva el contraste nativo de los bordes y ahorra ciclos de procesamiento.
2. Coincidencia de Resolución y Formato de Sensor
Las lentes y los sensores de imagen deben coincidir en tamaño y poder de resolución. Si colocas una lente de formato pequeño (como 1/2") en un sensor más grande (como 2/3" o 1"), los bordes de la imagen sufrirán una caída severa de luz y viñeteado.
La lente debe cubrir todo el círculo de imagen del sensor. Además, asegúrate de que la calificación en megapíxeles de la lente coincida con el pitch de píxel de tu sensor. Un sensor de 10 megapíxeles emparejado con una lente de 2 megapíxeles de bajo costo resulta en una resolución de sensor desperdiciada y bordes de características suaves e inutilizables.
3. Campo de Visión (FOV) y Distancia de Trabajo (WD)
El campo de visión describe el área objetivo que la cámara inspecciona. La distancia de trabajo es el espacio físico entre el elemento frontal de la lente y la pieza de trabajo. Estos dos valores dictan tu longitud focal.
Puedes calcular la longitud focal requerida ($f$) utilizando esta fórmula estándar:
Longitud Focal (mm) = (Dimensión del Sensor × Distancia de Trabajo) / Campo de Visión
Sé conservador con tus cálculos de distancia de trabajo. Asegúrate de que las herramientas mecánicas, los grippers y los espacios de seguridad no bloqueen el campo de visión durante los movimientos del ciclo.
4. Apertura (F-Stop) y Profundidad de Campo (DOF)
El anillo de apertura controla la entrada de luz y la profundidad de campo. Una apertura completamente abierta (como f/1.4) permite que más fotones lleguen al sensor, lo que permite velocidades de obturación más rápidas. Sin embargo, reduce significativamente la profundidad de campo.
Si un brazo robótico inspecciona partes de diferentes alturas, una profundidad de campo poco profunda provoca que las características altas se desenfoquen. Cerrar la apertura a f/5.6 o f/8 expande la zona enfocada, pero requiere una iluminación de visión de máquina auxiliar más brillante para mantener las velocidades de exposición.
Factores de Rugosidad Específicos del Robot
La pureza óptica no significa nada si la lente pierde el enfoque después de tres ciclos de producción. La automatización de alta velocidad ejerce una tensión mecánica extrema sobre los componentes de visión.
Resistencia a Vibraciones y Golpes
Los robots articulados de seis ejes experimentan sacudidas repentinas, torque rotacional y micro-vibraciones continuas. Las lentes manuales estándar presentan anillos de fricción que se deslizan fuera de posición en pocas horas.
Las lentes industriales resuelven esto con tornillos de bloqueo de acero en los barriles de enfoque e iris. Para entornos difíciles, considera lentes robustas con elementos internos fijos pegados en su lugar para eliminar completamente el desplazamiento óptico.
Límites de Peso y Carga Útil
Cada gramo montado en un efector final impacta el tiempo de ciclo del robot y la tensión del motor. Agregar vidrio telecéntrico pesado reduce la aceleración máxima de la articulación.
Las lentes CCTV de robots compactos fabricadas por Jinyuan utilizan aluminio de grado aeronáutico liviano. Minimizan la inercia al final del brazo sin sacrificar la estabilidad térmica o la rigidez estructural.
Estabilidad Térmica
Los centros de mecanizado, las celdas de soldadura y las fundiciones exponen el equipo de visión a temperaturas cambiantes. La expansión térmica desplaza el enfoque óptico. La óptica industrial de calidad incorpora diseños de compensación térmica para mantener la nitidez en amplios rangos de temperatura operativa.
Un Marco de Selección de 5 Pasos para Integradores de Sistemas
Sigue este procedimiento sistemático para prevenir desajustes costosos de componentes durante el diseño de la celda de visión:
Paso 1: Definir la Tolerancia de Medición
Comienza con la tolerancia de ingeniería de la pieza. Si debes inspeccionar un componente dentro de ±0.02 mm, tu resolución de imagen debe proporcionar al menos tres a cuatro píxeles por unidad de tolerancia. Este cálculo define tu resolución mínima de cámara.
Paso 2: Establecer Distancia de Trabajo y FOV
Delimita el sobre mecánico de la celda robótica. Mide el espacio entre la cara de la lente y el objeto en el recorrido completo. Determina el área mínima que la cámara debe ver para capturar todas las marcas de localización.
Paso 3: Seleccionar el Montaje y Formato del Sensor
Elige un sensor de cámara que entregue tu resolución objetivo. Luego, verifica la interfaz de montaje. La mayoría de las lentes industriales CCTV utilizan montajes estándar C (distancia de brida de 17.526 mm) o CS (distancia de brida de 12.52 mm). Asegúrate de que el montaje de tu lente coincida con el cuerpo de la cámara.
Paso 4: Evaluar Estrés Ambiental
¿Experimentará el robot paradas rápidas de 5G? ¿Hay nieblas de aceite, refrigerantes o chispas de soldadura? Selecciona ópticas con sellos robustos clasificados por IP, tornillos de bloqueo robustos y ventanas ópticas frontales protectoras si la celda realiza procesos agresivos.
Paso 5: Realizar Pruebas de Calibración de Laboratorio
Nunca envíes una lente a producción sin pruebas de banco. Prueba la óptica usando un objetivo óptico (como un patrón de Ronchi o una tabla de ajedrez). Calibra el perfil de distorsión y confirma la consistencia del enfoque a través de todo el campo de visión.
Aplicaciones del Mundo Real
Diferentes celdas automatizadas otorgan prioridades contrastantes al diseño de lentes:
Sistemas de Pick-and-Place 3D
Los brazos de recogida de contenedores requieren una alta profundidad de campo para localizar piezas apiladas desordenadamente dentro de contenedores profundos. Los integradores utilizan con frecuencia lentes de distancia focal corta (8 mm a 12 mm) con aperturas cerradas, respaldadas por iluminación láser estructurada o LED de alta intensidad.
Ensamblaje de Semiconductores y SMT
Colocar chips micro-BGA requiere precisión a nivel micrón. Aquí, la baja distorsión óptica tiene prioridad. Los constructores de sistemas emplean lentes de distancia focal de 25 mm a 50 mm con recubrimientos de baja aberración para resolver pequeñas marcas de referencia en placas de circuito impreso.
Robots Móviles Autónomos (AMR)
Las plataformas móviles navegan por almacenes con obstáculos en movimiento y iluminación ambiental dinámica. Estos sistemas exigen lentes de CCTV gran angulares y robustos emparejados con capacidades de auto-iris o sensores de alto rango dinámico para gestionar luces de techo cambiantes.
Errores Comunes en la Selección a Evitar
Aún los ingenieros de sistemas experimentados caen en estas trampas ópticas clásicas:
- Priorizar Megapíxeles sobre Calidad del Vidrio Óptico: Una lente de 12 megapíxeles barata a menudo produce imágenes más suaves que una lente de 5 megapíxeles de alta calidad con un rendimiento de contraste (MTF) superior.
- Usar Ópticas de Vigilancia de Seguridad: Las lentes de CCTV para consumidores sufren de anillos de enfoque sueltos y hilos de plástico. No pueden soportar la vibración de la máquina.
- Olvidar los Márgenes de Distancia de Trabajo: Diseñar un sistema justo en la distancia mínima de enfoque de una lente a menudo introduce una severa aberración esférica y desenfoque en los bordes.
- Ignorar la Compatibilidad de Longitud de Onda: Si usas iluminación infrarroja de banda estrecha para atravesar el deslumbramiento ambiental de la fábrica, asegúrate de que tu lente tenga recubrimientos antirreflejos ajustados a esa longitud de onda exacta.
Preguntas Frecuentes
Q1: ¿Puedo usar una lente de CCTV de seguridad estándar para visión robótica?
A1: No. Las lentes de seguridad estándar utilizan componentes de plástico,
carecen de tornillos de bloqueo y sufren de alta distorsión óptica. Rápidamente pierden
enfoque bajo el movimiento robótico y no pueden proporcionar la nitidez de borde a borde necesaria
para mediciones industriales precisas.
Q2: ¿Cuál es la distancia focal ideal para un sistema de visión de brazo robótico?
A2: No hay una distancia focal ideal única. Depende
totalmente de tu campo de visión requerido, distancia de trabajo y tamaño del sensor.
Las aplicaciones comunes de brazos robóticos típicamente utilizan lentes entre 8 mm y 25 mm
para equilibrar los límites de carga útil con el ancho de inspección.
Q3: ¿Cómo mantienen el enfoque las lentes de CCTV a prueba de vibraciones durante el movimiento robótico?
A3: Las lentes industriales anti-vibración utilizan tornillos de bloqueo mecánicos que fijan el enfoque y los mecanismos de apertura directamente al chasis metálico interno. Las versiones de uso extremo utilizan ensamblajes ópticos de enfoque fijo pegados que no contienen partes móviles.
Q4: ¿Cuál es la diferencia entre las lentes C-mount y CS-mount en
robótica?
A4: La diferencia principal es la distancia focal del flangia.
Las lentes C-mount están a 17.526 mm del plano del sensor, mientras que las lentes
CS-mount están a 12.52 mm. Puedes montar una lente C-mount en una cámara CS-mount
usando un espaciador de 5 mm, pero no puedes montar una lente CS-mount en una
cámara C-mount.
Q5: ¿Por qué importa la distorsión óptica si el software puede
corregirla?
A5: La corrección por software estira e interpola los datos de
píxeles para enderezar líneas, lo que degrada la nitidez de la imagen y reduce la
resolución nativa cerca de las esquinas. Comenzar con una lente de baja distorsión
preserva los datos ópticos en bruto y libera ciclos de procesamiento para el
controlador del robot.
Construya Mejores Sistemas de Visión Robótica
Un sistema de visión máquina confiable comienza con vidrio de calidad. Combinar tu cámara industrial con la lente CCTV para robots adecuada garantiza datos consistentes, velocidades de ciclo estables y un tiempo de inactividad mínimo a lo largo de la vida de tu celda automatizada.
Jinyuan diseña y fabrica ensamblajes ópticos robustos, lentes de visión máquina y componentes industriales adaptados a plataformas robóticas dinámicas. Ya sea que necesites una lente de baja distorsión para microensamblaje o una solución a prueba de vibraciones para brazos de pick-and-place de alta velocidad, nuestro equipo está listo para ayudar.
¿Necesitas ayuda para seleccionar la lente perfecta para tu proyecto de visión robótica? Contacta a Jinyuan hoy para hablar directamente con un ingeniero óptico, discutir las especificaciones de tu sistema o solicitar muestras de evaluación óptica para tu laboratorio de pruebas.