Nachrichten page banner
  • Eine systematische Analyse der geometrischen Übereinstimmungsbeziehung zwischen dem Bildkreis eines Fisheye-Objektivs und dem rechteckigen aktiven Bereich des Bildsensors

    Eine systematische Analyse der geometrischen Übereinstimmungsbeziehung zwischen dem Bildkreis eines Fisheye-Objektivs und dem rechteckigen aktiven Bereich des Bildsensors

    In industriellen Anwendungen—einschließlich Maschinenvision, Sicherheitsüberwachung und automobilen Rundumsichtsystemen—werden häufig gängige Bildanomalien wie Sichtfeld (FOV) Truncation, geometrisches Vignetting (d.h. dunkle Ecken), suboptimale Pixelnutzung und das Versäumnis, festgelegte Bildqualitätsziele zu erreichen, beobachtet. Kritisch ist, dass diese Probleme selten aus optischen Fertigungsfehlern oder intrinsischen Leistungsgrenzen der Linsen resultieren. Vielmehr stammen sie überwiegend aus einer Fehlanpassung in der geometrischen Übereinstimmung zwischen dem kreisförmigen Bildkreis, der von der Fisheye-Linse projiziert wird, und dem rechteckigen aktiven Bereich des Bildsensors—einem grundlegenden Designaspekt, der oft bei der Systemintegration übersehen wird.Im Gegensatz zu herkömmlichen rechtwinkligen Linsen projizieren Fisheye-Linsen aufgrund ihrer ultraweiten, nichtlinearen Abbildungseigenschaften von Natur aus ein effektives Bild auf einen kreisförmigen Bereich. Im Gegensatz dazu verfügen nahezu alle kommerziellen CMOS/CCD-Bildsensoren über einen standardisierten rechteckigen aktiven Bereich. Die räumliche Übereinstimmung zwischen dem Durchmesser des Bildkreises, dem Seitenverhältnis und der positionsbezogenen Ausrichtung relativ zum aktiven Bereich des Sensors bestimmt direkt vier wichtige Leistungskennzahlen der Bildgebung: das effektive horizontale und vertikale FOV, die Effizienz der Pixelnutzung, die räumliche Verteilung der geometrischen Verzerrung und die allgemeine geometrische Treue des Ausgangsbildes.Um diese Übereinstimmungsbeziehung rigoros zu charakterisieren, müssen zunächst zwei grundlegende Definitionen festgelegt werden:1. Bildkreis: Ein intrinsischer optischer Parameter der Fisheye-Linse, definiert als der größte zusammenhängende kreisförmige Bereich auf der Bildebene, innerhalb dessen die Linse alle festgelegten optischen Leistungsanforderungen erfüllt—einschließlich Modulationsübertragungsfunktion (MTF), Kontrast, radiale Verzerrung und Beleuchtungsuniformität. Außerhalb dieser Grenze wird kein nutzbares optisches Signal projiziert; daher existiert keine gültige Bildinformation.2. Aktiver Bereich des Sensors: Der physikalisch lichtempfindliche rechteckige Bereich des Bildsensors—der einzige Teil, der in der Lage ist, einfallendes Licht in elektronische Signale umzuwandeln. Seine Abmessungen und das Seitenverhältnis sind durch die Einschränkungen der Halbleiterfertigung festgelegt und können nach der Herstellung nicht mehr geändert werden.Die relative geometrische Konfiguration zwischen diesen beiden Elementen ergibt vier distincte, mutually exclusive Übereinstimmungsmodi—jeder mit klar definierten ingenieurtechnischen Implikationen und bildet den formalen Klassifizierungsrahmen, der in den aktuellen Industriestandards und Produktspezifikationen übernommen wurde.Modus I: Kreisförmige Fisheye-BildgebungIn dieser Konfiguration ist der Durchmesser des Bildkreises kleiner als die diagonale Länge des Sensors, was zu einer vollständigen Eingrenzung des kreisförmigen Bildes innerhalb des rechteckigen aktiven Bereichs führt. Der Ausgang zeigt gleichmäßig verteilte schwarze (nicht beleuchtete) Ränder, die das zentrale kreisförmige Bild umgeben. Sein Hauptvorteil liegt in der isotropen FOV-Abdeckung: Der nominale maximale FOV-Winkel (z.B. 180°) wird konstant in allen azimutalen Richtungen erreicht—einschließlich horizontaler, vertikaler und schräger Achsen—was eine echte halbkugelförmige Bildgebung ohne Verlust von Richtungsinformationen ermöglicht. Folglich wird dieser Modus in Anwendungen bevorzugt, die strikte räumliche Vollständigkeit und zeitliche Stabilität erfordern, wie z.B. meteorologische Kuppelbildgebung, astronomische Himmelsumfragen, Lichtfeldaufnahme und umweltpanoramische Dokumentation. Allerdings führt dies zu erheblicher Pixelineffizienz: Ein erheblicher Teil der Sensorpixel befindet sich außerhalb des beleuchteten Bereichs und trägt keine nützlichen Daten bei. Die praktische Umsetzung erfordert daher softwarebasierte kreisförmige Zuschneidung—was Rechenaufwand, Latenz und potenzielle Interpolationsartefakte einführt—und damit die Systemkomplexität erhöht und den Echtze Durchsatz verringert.Modus II: TeilrahmenabbildungDiese nicht standardisierte, Übergangskonfiguration entsteht, wenn der Durchmesser des Bildkreises die vertikale Höhe des Sensors überschreitet, aber die horizontale Breite nicht erreicht. Infolgedessen sind die oberen und unteren Ränder des Bildes vollständig beleuchtet, während die linken und rechten Ränder über die Grenze des Bildkreises hinausreichen – was zu festen, symmetrischen geometrischen Vignettierungen entlang der horizontalen Achse führt. Dieser Modus entspricht keiner anerkannten Linsendesign-Spezifikation und wird selten in massenproduzierten Optiken angetroffen. Er tritt typischerweise zufällig während der ad-hoc-Integration von Fisheye-Objektiven mit großem Bildkreis und nicht standardisierten, ultra-breiten Seitenverhältnissen auf. Aufgrund schwerwiegender Pixelverschwendung und struktureller Asymmetrie fehlt es an Reproduzierbarkeit und Skalierbarkeit, was ihn für den kommerziellen Einsatz ungeeignet macht. Seine Verwendung beschränkt sich auf explorative Laborvalidierungen oder die Bewertung von Prototypen in frühen Entwicklungsphasen.Modus III: Voll-HorizontalrahmenabbildungDies ist die de facto Standardkonfiguration für automotive Rundumansichtssysteme. Hier entspricht der Durchmesser des Bildkreises genau der horizontalen Breite des Sensors – die linken und rechten Grenzen des Bildkreises sind mit den seitlichen Kanten des aktiven Bereichs des Sensors ausgerichtet. Dies maximiert die Nutzung des horizontalen Sichtfelds, während absichtlich vertikale Vignettierung zugelassen wird: Die oberen und unteren Bereiche des Sensors liegen außerhalb des Bildkreises, was vorhersehbare, symmetrische Abdunkelung in vertikaler Richtung erzeugt. Dieses Design spiegelt die funktionale Priorität der fahrzeugmontierten Wahrnehmung wider – wo eine breite horizontale Abdeckung um den Fahrzeugumfang entscheidend ist, während das vertikale Sichtfeld (insbesondere die Neigung) sekundär ist. Nachbearbeitungsalgorithmen schneiden die nicht beleuchteten vertikalen Ränder problemlos ab und bewahren das wesentliche Wahrnehmungsfeld, während sie den Winkelvorteil des Fisheye-Objektivs vollständig ausnutzen. Der resultierende Kompromiss erreicht ein optimales Gleichgewicht zwischen anwendungsspezifischem Nutzen, Robustheit unter dynamischen Lichtbedingungen und der Machbarkeit der Echtzeitverarbeitung.Modus IV: Voll-DiagonalrahmenabbildungDies ist die am weitesten verbreitete Konfiguration in der Sicherheitsüberwachung, bei Verbraucherpano-Kameras und allgemeinen industriellen Sichtsystemen. In diesem Modus entspricht der Durchmesser des Bildkreises der diagonalen Länge des aktiven Bereichs des Sensors, wobei der Kreis tangential an allen vier Ecken eingeschrieben ist. Das resultierende Bild enthält keine schwarzen Ränder oder ungültigen Pixel; die Pixelnutzung erreicht ihr theoretisches Maximum (100%), und der Rohoutput erfordert kein Vorab-Zuschneiden. Dennoch ist dieser Modus sehr anfällig für Missinterpretationen der Spezifikation: Viele kommerziell bezeichnete „180° Fisheye-Objektive“ beziehen sich nur auf das diagonale Sichtfeld – während die horizontalen und vertikalen Sichtfelder erheblich enger sind (typischerweise 140°–160°). Projektbezogene Sichtfeldmängel lassen sich oft direkt auf das Übersehen dieser richtungsabhängigen Definition des Sichtfeldwinkels zurückführen.Um eine rigorose Co-Design von Linse und Sensor sowie eine szenarienbewusste Auswahl zu ermöglichen, sind vier grundlegende Ingenieurprinzipien explizit zu formulieren:Erstens ist der Bildkreis eine feste, unveränderliche optische Eigenschaft, die während des Linsendesigns und der Herstellung bestimmt wird. Die endgültige Abbildungsmodalität wird nicht ausschließlich durch die Linse diktiert, sondern ergibt sich aus der gemeinsamen Einschränkung, die sowohl durch den Bildkreis der Linse als auch durch die Abmessungen des aktiven Bereichs des Sensors auferlegt wird. Identische Fisheye-Objektive, wenn sie mit zunehmend größeren Sensoren kombiniert werden, durchlaufen systematisch die folgende Sequenz: kreisförmiges Fisheye → Voll-Horizontalrahmen → Teilrahmen → Voll-Diagonalrahmen.Zweitens erlaubt der Begriff „180° Sichtfeld“ zwei grundlegend unterschiedliche Interpretationen – was zu häufigen technischen Mehrdeutigkeiten und vertraglichen Diskrepanzen führt. Im zirkularen Fisheye-Modus bedeutet 180°, dass eine einheitliche halbkugelförmige Abdeckung mit identischem Winkelumfang in alle Richtungen gegeben ist. Im Voll-diagonal-Rahmen-Modus bezeichnet 180° das maximale FOV *nur* entlang der diagonalen Achse, mit systematischer Reduzierung in Richtung der horizontalen und vertikalen Achsen. Technische Spezifikationen in der frühen Phase müssen daher ausdrücklich die FOV-Messkonvention erklären – vorzugsweise unter Bezugnahme auf ISO 9039, die eine separate Berichterstattung der diagonalen, horizontalen und vertikalen FOV-Winkel vorschreibt – um Lieferabweichungen zu verhindern.Drittens muss geometrisches Vignettierung rigoros von optischem Vignettierung unterschieden werden. Alle hier diskutierten Vignettierungsphänomene ergeben sich aus geometrischem Missverhältnis – d.h. Teile des aktiven Bereichs des Sensors, die außerhalb des Bildkreises liegen – was zu null Photoneneinfall und irreversiblen Verlust räumlicher Informationen führt. Ein solcher Verlust ist algorithmisch nicht wiederherstellbar; die Minderung beschränkt sich auf das Zuschneiden. Im Gegensatz dazu stammt optisches Vignettierung von der inhärenten Intensitätsabnahme über die Bildebene aufgrund des Linsendesigns (z.B. Kosinus-vierte Gesetz, Blendenabschattung), behält jedoch gültige Bildinhalte innerhalb des betroffenen Bereichs bei – was quantitative Korrekturen durch Tonemapping, Gamma-Anpassung oder pixelgenaue Verstärkungs-Kalibrierung ermöglicht. Diese Mechanismen zu verwechseln führt zu fehlerhaften diagnostischen Schlussfolgerungen und ineffektiven Abhilfestrategien.Viertens diktiert der Übereinstimmungsmodus grundlegende Unterschiede in den Anforderungen an die nachgelagerte Bildverarbeitung. Der zirkulare Fisheye-Modus erfordert ein obligatorisches Vor-Zuschneiden, um den zentralen kreisförmigen Bereich vor der Verzerrungsmodellierung und der inversen Projektionskorrektur zu isolieren. Vollbildkonfigurationen (horizontal oder diagonal) ermöglichen die direkte End-to-End-Verarbeitung des nativen rechteckigen Rahmens – wodurch Vorverarbeitungsschritte eliminiert, die Pipeline-Latenz reduziert, die numerische Stabilität verbessert und die Eignung für eingebettete, Echtzeit- und großflächige Implementierungen erhöht wird.Zusammenfassend stellt die geometrische Übereinstimmungsbeziehung zwischen dem Bildkreis des Fisheye-Objektivs und dem rechteckigen aktiven Bereich des Sensors eine primäre systemweite Entwurfsinvarianz dar – eine, die die FOV-Realisierung, Ressourceneffizienz, Verzerrungsverhalten und algorithmische Handhabbarkeit steuert. Nur durch präzise Charakterisierung der vier kanonischen Übereinstimmungsmodi – einschließlich ihrer operationellen Grenzen, Spezifikationsabhängigkeiten und Implementierungsbeschränkungen – und durch eindeutige Interpretation der FOV-Nomenklatur, Vignettierungsphysik und Kalibrierungslogik können Praktiker wiederkehrende Auswahlfehler vermeiden und die einzigartige Fähigkeit des Fisheye-Objektivs für ultraweitwinklige, hochauflösende und anwendungsspezifische Bildgebung in verschiedenen industriellen Bereichen voll ausschöpfen.

    Read more
  • Kerntechnische Spezifikationen für Bildgebungslinsen in gekühlten und gefrorenen Lagerumgebungen

    Kerntechnische Spezifikationen für Bildgebungslinsen in gekühlten und gefrorenen Lagerumgebungen

    Die Innenräume von Kühlschränken und Gefriergeräten stellen hochgradig anspruchsvolle optische Anwendungsumgebungen dar, die durch folgende Merkmale gekennzeichnet sind: (1) extreme thermische Bedingungen—0–8°C in Kühlfächern und −18°C bis −30°C in Gefrierfächern; (2) hohe relative Luftfeuchtigkeit, die oft der Sättigung nahekommt; (3) häufige thermische Schockereignisse—die Einführung von warmer, feuchter Umgebungsluft beim Öffnen der Tür führt zu schneller Kondensation; (4) geringe Umgebungsbeleuchtung, typischerweise unter 50 Lux, ohne nachhaltige Hochintensitätsbeleuchtung; und (5) strenge räumliche Einschränkungen, insbesondere in der vertikalen Höhe. Unter diesen Bedingungen sind Standard-Industrielinsen anfällig für optische Leistungsverschlechterung (z. B. Brennweitenverschiebung, MTF-Verlust), mechanisches Versagen (z. B. Linsenbruch, Kleberdelaminierung) und beschleunigte Zuverlässigkeitsverschlechterung. Folglich müssen speziell entwickelte Linsen strenge systemtechnische Anforderungen in drei miteinander verbundenen Bereichen erfüllen: Umweltbeständigkeit, optische Leistung und mechanische Kompatibilität.I. Umweltbeständigkeit (Primäre Entwurfsanforderung)1. Betriebliche Stabilität bei weitem TemperaturbereichDie Linsenbaugruppe—einschließlich Optik, Gehäuse und Klebeflächen—muss die strukturelle Integrität und optische Ausrichtung über einen kontinuierlichen Betriebstemperaturbereich von −30°C bis +60°C aufrechterhalten. Die untere Grenze wird durch Gefrieranwendungen bestimmt; die obere Grenze berücksichtigt potenzielle Wärmeansammlungen in der Nähe von Kompressorfächern oder unter LED-Beleuchtung. Die Materialauswahl muss sicherstellen, dass die Koeffizienten der thermischen Ausdehnung (CTE) zwischen optischen Elementen und dem mechanischen Gehäuse eng abgestimmt sind, um Brennweitenverschiebungen, interfaciale Delaminierung oder thermo-mechanische Brüche bei niedrigen Temperaturen zu verhindern. Eine vollständig aus Glas bestehende Linsenkonfiguration wird dringend empfohlen: Kunststofflinsen mit großem Durchmesser zeigen ausgeprägte kältebedingte Schrumpfung, was zu messbaren Brennweitenverschiebungen (>10 µm) und >15% MTF-Verschlechterung bei −30°C führt—Risiken, die durch All-Glas-Designs gemindert werden.2. Strategie zur Minderung von Kondensation und NebelEine aktive Heizung des Linsen Körpers ist weder machbar noch ratsam. Die beste Praxis in der Branche verwendet eine entkoppelte „Linse + beheiztes Schutzfenster“-Architektur. Die vordere optische Oberfläche sollte mit einem nanostrukturierten, hydrophoben, anti-reflektierenden (AR) Film beschichtet werden, um die Adsorption von Wasserdampf zu unterdrücken. Intern muss die Linsengruppe hermetisch unter trockenem Stickstoff (Taupunkt ≤ −40°C) versiegelt und mit luftfahrttechnischen, niedrig ausgasenden Klebstoffen verklebt werden, um das Eindringen von Feuchtigkeit, inter-elementare Nebelbildung und biologisches Wachstum (z. B. Schimmel) zu verhindern. Kritisch ist, dass die Nebelbildung überwiegend auf der äußersten Schutzoberfläche auftritt; daher ist ein integriertes thermisches Management—bei dem der Heizkörper im Schutzfenster und nicht im Linsen Körper eingebettet ist—die bewährte, kommerziell validierte Lösung.3. Umweltschutz bei hoher LuftfeuchtigkeitDie gesamte Linsenbaugruppe sollte eine Mindestschutzart von IP65 erreichen, um Widerstand gegen Spritzwasser und das Eindringen gesättigter Dämpfe zu gewährleisten. Längere Exposition gegenüber hochfeuchten Gefrierumgebungen beschleunigt die hydrolytische Zersetzung konventioneller optischer Beschichtungen und fördert die Pilzbesiedlung innerhalb unsealed M12-Linsengehäusen. Daher stellen die Dichtungsarchitektur (z. B. doppelte O-Ring-Kompression, Laserschweißen), die Kompatibilität des Dichtungsmaterials (z. B. Fluorosilikon) und die Langzeitwetterbeständigkeit der Beschichtung nicht verhandelbare Entwurfskriterien dar.4. Frostbeständigkeit und KorrosionsunterdrückungOptische Beschichtungen müssen unter zyklischen Frost-Tau- und Hochfeuchtigkeitsbedingungen eine außergewöhnliche hydrolytische Stabilität aufweisen, um Beschichtungserosion, Trübung oder die Bildung von weißen Flecken zu verhindern. Metallische Objektivgehäuse müssen korrosionshemmende Oberflächenbehandlungen durchlaufen – wie z.B. Passivierung von Edelstahl oder chemisch nickelbeschichtete Oberflächen –, um die dimensionsstabilität, mechanische Festigkeit und eine Lebensdauer von über 10 Jahren bei kontinuierlichem Betrieb zu gewährleisten.II. Anforderungen an die optische Leistung1. Sichtfeld (FOV) und Abdeckungs-effizienzAufgrund räumlicher Einschränkungen müssen die Linsen Weitwinkel- bis Ultraweitwinkelkonfigurationen annehmen, mit einem horizontalen FOV von 110°–150°. Eine einzelne Linse muss mehrere Regalebenen zuverlässig abbilden, um die Kamerazahl pro Einheit zu minimieren – was die Systemskalierbarkeit verbessert und die Integrationskomplexität reduziert. Während Fisheye-Optiken die Abdeckung erweitern, erfordert ihre inhärente geometrische Verzerrung (>15% TV-Verzerrung) robuste, Echtzeit-Verzerrungskorrektur-Algorithmen, wenn sie für KI-gesteuerte Aufgaben eingesetzt werden (z.B. Artikelklassifizierung, volumetrische Schätzung, Bestandsabgleich).2. Fähigkeit zur Bildgebung bei schwachem LichtAngesichts typischer Innenbeleuchtung (3. Fokussierungskonfiguration und NahfeldauflösungEine feste Fokussierungskonfiguration ist vorgeschrieben: Die Installationsgeometrie ist statisch, und die Arbeitsabstände bleiben stabil (30–80 cm). Eine Zoomfunktion ist unnötig und nachteilig für die Kompaktheit und Zuverlässigkeit. Allerdings muss die Nahbereichsauflösung optimiert werden – Objekte wie Getränkeflaschen, Konserven und flexible Verpackungen müssen ≥120 lp/mm Kanten schärfe und konsistente Modulation über das gesamte FOV, einschließlich der Ecken, beibehalten.4. Zuverlässigkeit der spektralen Antwort und IR-CUT-MechanismusDualband-spektrale Unterstützung – sichtbar (400–700 nm) und nah-infrarot (700–900 nm) – ist erforderlich. Ein elektromechanisch betätigter IR-Cut-Filter muss über den gesamten Bereich von −30°C bis +60°C einwandfrei funktionieren: kein Risiko von Haftung oder Blockierung bei kryogenen Temperaturen; Schaltverzögerung ≤ 100 ms; Positionswiederholgenauigkeit ≤ ±2 µm über 100.000 Zyklen. Breitbandige, anti-reflektierende Beschichtungen, die 400–900 nm abdecken, müssen eine ausgewogene Farbtreue bei Tageslicht und einen konsistenten NIR-Kontrast bei Nacht gewährleisten.5. Kontrolle der geometrischen VerzerrungFür KI-Visionsanwendungen, die pixelgenaue Messungen erfordern (z.B. Bounding-Box-Regressions, formbasierte Erkennung), muss die TV-Verzerrung auf ≤3% RMS begrenzt werden. Das Überschreiten dieser Schwelle führt zu systematischen Fehlern bei der Objektlokalisierung und der Dimensionsschätzung, was die Modellgenauigkeit und das operationale Vertrauen beeinträchtigt.6. Beleuchtungsuniformität und Stabilität des BildkreisesDer Durchmesser des Bildkreises muss über den Betriebs-temperaturbereich invariant bleiben – keine Kontraktion bei niedrigen Temperaturen. Die relative Beleuchtung (von der Mitte zur Ecke) darf 70% (d.h. ≤30% Dämpfung) nicht unterschreiten, um eine Verdunkelung der Ecken zu vermeiden, die die Qualität der KI-Eingaben beeinträchtigt und rechenintensive Kompensationen erforderlich macht.III. Mechanische Kompatibilität und Integration1. MontageschnittstelleStandard-Schnittstelle: M12×0.5 metrisches Gewinde (ISO 9001-konforme Toleranzklasse 6g). Alternative D14-Montagen können für Mikroformfaktor-Module spezifiziert werden. Die gesamte Grundfläche muss axiale Kompaktheit und minimale radiale Vorsprünge priorisieren, um enge Gehäusefreiräume zu berücksichtigen.2. Material des ObjektivgehäusesAluminiumlegierung (z.B. 6061-T6 oder 7075-T6) wird aufgrund ihrer günstigen thermischen Leitfähigkeit und niedrigen Wärmeverformungskoeffizienten bevorzugt (3. Gesamte Objektivlänge (TTL) und Rück Brennweite (BFL)TTL sollte minimiert werden, ohne die optische Leistung zu beeinträchtigen – Ziel ≤18 mm für die Integration von 1/2,8″ Sensoren. BFL muss präzise kontrolliert werden (±0,05 mm Toleranz), um eine wiederholbare Sensorjustierung sicherzustellen und Drift bei der Fokussierung während des Einsatzes im Feld zu vermeiden.IV. Kritische Auswahlrisiko-Beratung1. Verbraucherqualität M12-Objektive haben keine Qualifikation für den Betrieb bei niedrigen Temperaturen, hoher Luftfeuchtigkeit und korrosionsanfälligen Bedingungen. Felddaten zeigen interne Beschlagbildung, Rissbildung im Kleber und >30% Auflösungsverlust innerhalb von 2–4 Wochen nach dem Einsatz im Gefrierschrank – was sie für den kommerziellen oder industriellen Einsatz ungeeignet macht.2. Das Objektivmodul selbst muss unheizbar bleiben. Die Verantwortung für das thermische Management liegt ausschließlich beim externen Schutzfenster. Die Beschaffungsspezifikationen müssen die funktionalen Grenzen, mechanischen/elektrischen Schnittstellen und den Garantieumfang zwischen Objektiv- und Heizsystemen ausdrücklich definieren, um Integrationsunklarheiten zu vermeiden.3. Kunststoffdominierte Objektivdesigns zeigen bei Temperaturen unter −25°C aufgrund von CTE-Mismatch und Polymerversprödung signifikante Drift der Brennweite (>0,5%). In Gefrieranwendungen beeinträchtigt diese Drift direkt die Autofokuskalibrierung und die Genauigkeit der KI-Inferenz. Vollglasarchitekturen bleiben die einzige technisch validierte Lösung für metrologische Stabilität.

    Read more
  • Auswahl-Spezifikationen und Richtlinien für Ingenieurpraxis für Großformat-M12-Schnittstellenlinsen

    Auswahl-Spezifikationen und Richtlinien für Ingenieurpraxis für Großformat-M12-Schnittstellenlinsen

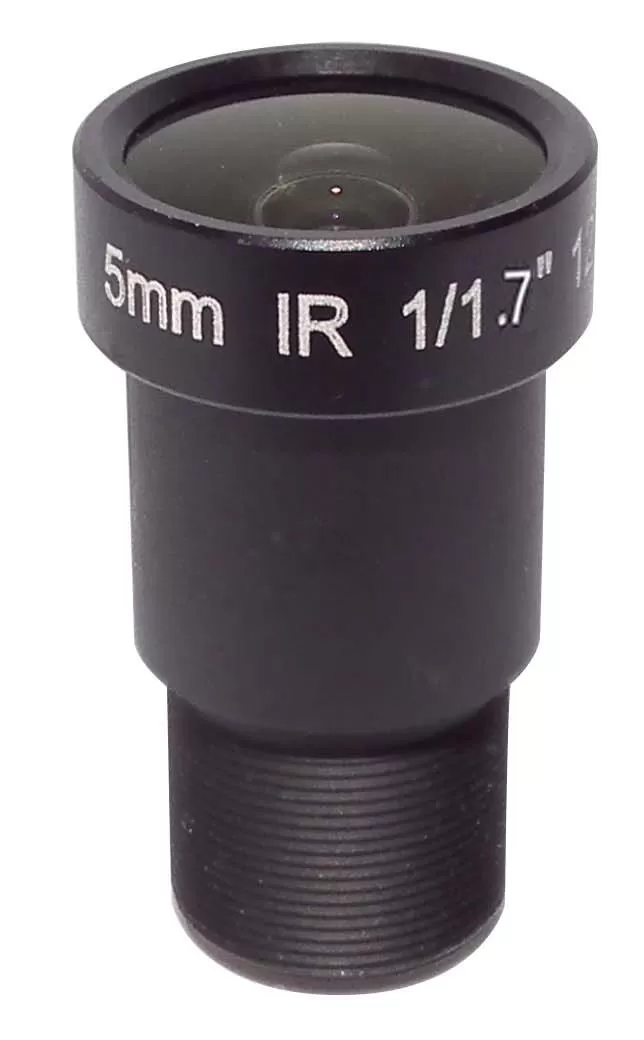
    Konventionelle Kleinformat-M12-Objektive sind hauptsächlich für grundlegende Bildanwendungen konzipiert, die durch bescheidene Auflösungsanforderungen und eine geringe Toleranz gegenüber dem Signal-Rausch-Verhältnis (SNR) gekennzeichnet sind. Sie sind zunehmend unzureichend, um die integrierten optischen, mechanischen und systemtechnischen Anforderungen zu erfüllen, die von hochauflösenden, großformatigen CMOS-Bildsensoren der nächsten Generation auferlegt werden – insbesondere in Bezug auf Bildtreue, optische Sensor-Kompatibilität und nahtlose Modulintegration. Die industrielle Einführung und breite Anwendung von großformatigen M12-Objektiven – die Sensorformate wie 1/1.8″, 1/1.7″ und 2/3″ unterstützen – haben erfolgreich miniaturisierte mechanische Schnittstellen mit fortschrittlicher Bildleistung in Einklang gebracht. Diese Objektive weisen jedoch hochkompakte optische Architekturen mit engen Designspielräumen und strengen Toleranzen für die Parameteranpassung auf. Ihre Leistung hängt kritisch von drei miteinander verbundenen optischen Parametern ab: Bildsensorformat (Zieloberfläche), Hauptstrahlwinkel (CRA) und Modulationsübertragungsfunktion (MTF). In der Praxis führt die Auswahl, die ausschließlich auf nominalen Zieloberflächenspezifikationen basiert, häufig zu irreversiblen optischen Beeinträchtigungen – einschließlich Vignettierung, Verschlechterung der Randschärfe, chromatischer Aberration und nicht gleichmäßiger Beleuchtung. Folglich ist es entscheidend, einen strengen, multidimensionalen Auswahlrahmen zu etablieren – der explizit die Kompatibilität der Sensorhardware, die Grenzen der optischen Leistung und anwendungsspezifische betriebliche Einschränkungen berücksichtigt –, um die technischen Fähigkeiten von großformatigen M12-Objektiven vollständig zu realisieren.1. Kompatibilität der Zieloberfläche: Ein grundlegendes Erfordernis für optische IntegritätDie Kompatibilität der Zieloberfläche stellt das primäre und nicht verhandelbare Kriterium bei der Objektivwahl dar – und bleibt eine der Hauptursachen für Feldfehler. Das grundlegende Prinzip verlangt, dass der nominale Bildkreisdurchmesser des Objektivs einer Bildformatdimension entspricht, die strikt größer oder gleich der Diagonalmessung des lichtempfindlichen Bereichs des Sensors ist. Der Einsatz eines Objektivs mit unzureichender Bildabdeckung auf einem großformatigen Sensor führt unvermeidlich zu schwerer Vignettierung, Verlust der peripheren Auflösung, Farbsaum und nicht gleichmäßiger Helligkeit. Umgekehrt führt eine übermäßige Überdimensionierung – die Auswahl eines Objektivs, dessen Zieloberfläche die Anforderungen des Sensors erheblich übersteigt – zu unnötigen Kompromissen: erhöhtem Modulvolumen und Herstellungskosten, verschärften off-axis Aberrationen (z. B. Verzerrung, Astigmatismus) und verringertem Bildkonstanz über das gesamte Sichtfeld. Die optimale Auswahl balanciert daher die Angemessenheit der Abdeckung mit der Effizienz der Leistung.2. Anpassung des Hauptstrahlwinkels (CRA): Ein kritischer Faktor für die Gleichmäßigkeit des gesamten BildfeldesIm Gegensatz zu konventionellen C-Mount- oder S-Mount-Objektiven verwenden großformatige M12-Objektive kurze optische Designs mit totaler Strahlengänge (TTL), was zu von Natur aus höheren CRA-Werten führt. Großformatige Sensoren weisen eine größere Bildhöhe und eine erhöhte Empfindlichkeit der Mikrolinsen-Geometrie auf Pixel-Ebene gegenüber einfallenden Lichtwinkeln auf; ihre CRA-Antwortkurven sind entsprechend anspruchsvoller. Eine Fehlanpassung zwischen dem CRA des Randfeldes des Objektivs und dem spezifizierten Mikrolinsen-Akzeptanzwinkel des Sensors äußert sich direkt als geometrische Verzerrung an der Peripherie, nicht-linearem Beleuchtungsabfall, SNR-Reduktion und falschen Farbartefakten. Solche Fehlanpassungen entstehen aus grundlegender physikalischer Inkompatibilität und können nicht vollständig durch Algorithmen der Bildsignalverarbeitung (ISP) korrigiert werden. Bei der Auswahl müssen Ingenieure rigoros das CRA-Spezifikationsblatt des Sensorherstellers abgleichen – einschließlich der CRA-Toleranzbänder über das gesamte Feld (von der Mitte bis zur Ecke) – und überprüfen, dass die gemessene CRA-Kurve des Objektivs vollständig innerhalb des validierten Kompatibilitätsbereichs des Sensors liegt. Diese Abstimmung ist unerlässlich, um Gleichmäßigkeit in Helligkeit, Farbtreue und SNR über das gesamte Sichtfeld hinweg zu erreichen.3. Koordinierte Optimierung der zentralen optischen Parameter: Balance zwischen Leistung, Abdeckung und Umweltrobustheita) Brennweite und Sichtfeld (FOV): Die Auswahl muss auf quantitativer optischer Modellierung basieren, die den Arbeitsabstand, die Objektabmessungen und die erforderliche Erkennungsgenauigkeit berücksichtigt. Weitwinkelobjektive (kurze Brennweiten) sind optimal für die Wahrnehmung großer Szenenflächen—z. B. robotergestützte Navigation, Fahrzeug-Umgebungsansichtssysteme und panoramische Überwachung—wo ein weites FOV priorisiert wird. Im Gegensatz dazu eignen sich telezentrische oder längerbrennweite Objektive für Anwendungen, die eine hohe räumliche Auflösung erfordern, wie z. B. die biometrische Analyse von Gesichtern, OCR-Zeichenerkennung und die Lokalisierung von Defekten im Sub-Millimeter-Bereich. Geometrische Strahlenverfolgungsberechnungen sollten der Auswahl vorausgehen, um FOV-Zuschnitte oder zu kleine Zielprojektionen zu verhindern—beides mindert die Zuverlässigkeit der Erkennung.b) Blende (F-Zahl): Dieses Parameter regelt den Lichtdurchsatz, die Schärfentiefe (DoF) und die Reaktion bei schwachem Licht. Objektive mit großen Blenden (z. B. F1.4–F2.0) bieten unter Bedingungen mit geringer Beleuchtung eine überlegene SNR und Dynamikbereich—ideal für Innenüberwachung und nächtliche Sicherheit—führen jedoch zu einer geringen DoF, was das Risiko von Unschärfe in mehrplanaren Szenen aus kurzer Distanz erhöht. Kleinere Blenden (z. B. F2.8 und höher) erweitern die DoF und gewährleisten eine konsistente Schärfentiefe, was sie für industrielle Inline-Inspektionen, statisches Barcode-Scannen und andere Anwendungen, die stabile, durchgehend scharfe Bilder erfordern, bevorzugt macht. Eine ergänzende Bewertung der MTF50- und MTF30-Kurven wird dringend empfohlen: Priorität sollte Objektiven eingeräumt werden, die einen allmählichen, symmetrischen Auflösungsabfall vom Zentrum zum Rand und eine ausgewogene MTF-Leistung über das gesamte Sichtfeld aufweisen—so werden Erkennungsblindstellen, die durch einen abrupten Auflösungsabfall am Rand verursacht werden, beseitigt.4. Struktur- und Fertigungsbewertung: Ermöglichung einer zuverlässigen Integration und langfristigen Betriebsstabilitäta) Kompatibilität der mechanischen Parameter: Wichtige dimensionale Parameter—einschließlich Gesamtschienenlänge (TTL), hintere Brennweite (BFL) und verfügbare Montagefreiheit—müssen gegen die Einschränkungen des Hostsystems überprüft werden. In raumbegrenzten eingebetteten Modulen sind maßgeschneiderte Kurz-TTL-Varianten ratsam, um mechanische Interferenzen zwischen der hinteren Linsengruppe und PCB-Leiterbahnen oder Sensorhalterungen zu vermeiden.b) Optische Materialzusammensetzung und Fertigungsprozess: Hybride Glas-Kunststoff-Objektive, die präzise geformte Asphären enthalten, zeigen eine überlegene Kontrolle über geometrische Verzerrungen, laterale chromatische Aberration und thermische Brennweitenverschiebung—was sie für Automobilelektronik und Außenüberwachungsanwendungen geeignet macht, die über weite Temperaturbereiche (−40 °C bis +85 °C) und in hochvibrationsumgebungen betrieben werden. Vollkunststoff-Objektive, obwohl kostengünstig, weisen hohe Wärmeausdehnungskoeffizienten auf und sind anfällig für thermisch induzierte Brennweitenverschiebungen und Bildverschlechterungen; sie sind nur für Innenanwendungen geeignet, die statisch, temperaturstabil und mit moderaten Zuverlässigkeitsanforderungen verbunden sind.c) Spezialisierte funktionale Kompatibilität:• Infrarot (IR) Konfokalität: Für Tag/Nacht-Dualmodus-Bildgebungssysteme (z. B. intelligente Überwachungskameras, ADAS-Visionsmodule) sind IR-konfokale Objektive—die so konzipiert sind, dass sie übereinstimmende Brennweitenebenen über sichtbare und nahe IR-Spektren aufrechterhalten und mit der IR-Filterbetätigung kompatibel sind—obligatorisch, um Autofokusfehler während des spektralen Moduswechsels zu verhindern.• Bewegungsunschärfe-Minderung: In Hochgeschwindigkeits-Zielerfassungsszenarien (z. B. Logistiksortierung, AGV-Hinderniserkennung) werden Objektive mit minimaler Verzerrung, hoher mechanischer Steifigkeit und außergewöhnlicher Stabilität der Bildebene bevorzugt, um bewegungsbedingte Nachzieheffekte zu unterdrücken und die Konsistenz von Bild zu Bild zu verbessern.• Industrielle Metrologie-Sicherung: Für präzise Messungen und automatisierte optische Inspektion (AOI) müssen handelsübliche Großformat-M12-Objektive vermieden werden. Stattdessen sind industriell zertifizierte Objektive erforderlich—mit einer Exzentrizität von < 3 μm, einer Montagewiederholgenauigkeit von ≤ ±1 μm und einer Rückverfolgbarkeit der optischen Leistung auf Chargenebene—um die Messintegrität und Prozesswiederholbarkeit sicherzustellen.5. Anwendungsbezogene Auswahlstrategie und häufige FallstrickeDie Leistungsprioritäten variieren erheblich zwischen den Anwendungsfällen:• KI-gestützte Gesichtserkennung und hochauflösende Aufnahme: Betonen Sie große Blendenöffnungen (≤ F1.6), hohe MTF von der Mitte bis zum Rand, präzise CRA-Ausrichtung und ein optisches Design mit geringer Dispersion.• Roboter-Navigation und Fahrzeug-Umgebungsansichtssysteme: Priorisieren Sie ultra-weite FOV (≥ 120°), geometrische Verzerrungen < 1%, thermische Stabilität über die Betriebstemperaturbereiche und mechanisch robuste vibrationsresistente Konstruktionen.• Einstiegs-Industrielle Inspektion (z. B. Erscheinungsbewertung, grobe Positionierung): Bevorzugen Sie eine große Tiefenschärfe, Kosten-Effektivität und langfristige Zuverlässigkeit—was eine moderate Entspannung der Anforderungen an Auflösung und MTF ermöglicht.Zwei verbreitete Missverständnisse erfordern ausdrückliche Vorsicht:(1) Ausschließlich auf nominale Zieloberflächenspezifikationen zu vertrauen und empirische CRA-Validierung sowie quantitative MTF-Charakterisierung zu vernachlässigen;(2) Unkritisch „Großformat + große Blende“ Konfigurationen ohne funktionale Rechtfertigung zu verfolgen—was zu redundanter optischer Leistung, Integrationsherausforderungen, erhöhtem Risiko thermischer Drift und aufgeblähten Gesamtkosten des Eigentums (TCO) führt.6. FazitDie technische Auswahl von Großformat-M12-Schnittstellenobjektiven stellt ein Multi-Objektiv-Optimierungsproblem dar—das sensorische photoelektrische Eigenschaften, die optische Leistung der Objektive, mechanische Integrationsbeschränkungen und Anforderungen der Endanwendung in Einklang bringt. Ihre Komplexität übersteigt erheblich die von herkömmlichen Kleinformatlösungen. Empirische „Zieloberfläche-zuerst“-Heuristiken sind unzureichend. Stattdessen ist eine disziplinierte, durchgängige technische Entscheidungsfindung erforderlich—die Folgendes umfasst: (i) rigorose Überprüfung der Zieloberflächenkompatibilität; (ii) Analyse der CRA-Kurvenausrichtung; (iii) quantitative MTF-Bewertung über die Feldpunkte; (iv) strukturelle Raum-Simulation und mechanische Interferenzprüfungen; und (v) Validierung der Umgebungsanpassung. Strikte Einhaltung dieses systematischen Paradigmas gewährleistet die vollständige Ausnutzung der Vorteile des Großformat-M12-Objektivs in Bezug auf Auflösung, quantenmechanische Effizienz und Miniaturisierung—während vermeidbare optische Defekte verhindert, Entwicklungszyklen beschleunigt und Debugging- sowie Massenproduktionsiterationskosten reduziert werden. Letztendlich ermöglicht es eine effiziente, skalierbare Bereitstellung intelligenter Vision-Systeme in AIoT-, autonomem Fahren- und Industrie 4.0-Ökosystemen.
    Read more
  • Analyse der Treiber hinter der Einführung von Großbildkreis-M12-Objektiven

    Analyse der Treiber hinter der Einführung von Großbildkreis-M12-Objektiven

    Interfaces und eine Bewertung ihrer optischen LeistungsgrenzenKonventionelle M12-Objektiv-Schnittstellen wurden ursprünglich für Bildsensoren mit Zielabmessungen von 1/2,7″ oder kleiner entwickelt – ausreichend nur für grundlegende visuelle Erfassungsaufgaben. In den letzten Jahren sind jedoch M12-Objektive, die größere Bildkreise unterstützen können – insbesondere solche, die mit 1/1,8″, 1/1,7″ und 2/3″-Sensoren kompatibel sind – in die stabile Massenproduktion eingetreten und werden nun weit verbreitet in der Sicherheitsüberwachung, eingebetteten KI-Visionssystemen, Automobilbildgebung und Robotik-Visionssystemen eingesetzt.Die M12-Gewinde-Schnittstelle hat sich aufgrund ihrer mechanischen Kompaktheit, geringen Masse, hohen Standardisierung und günstigen Kostenstruktur zu einem de facto Standard für Board-Level- und eingebettete Visionsmodule entwickelt. Historisch gesehen litten jedoch frühere M12-Objektive unter eingeschränkten effektiven Bildkreisdurchmessern – bedingt durch Einschränkungen in der optischen Entwurfs-Komplexität und Fertigungsgenauigkeit – wodurch ihre Kompatibilität auf kleine Sensoren beschränkt wurde. Dies führte zu suboptimaler Auflösung, beeinträchtigter Lichtempfindlichkeit bei schwachem Licht und inkonsistenter Randbeleuchtung. Folglich waren hochauflösende Visionsanwendungen traditionell auf sperrigere, teurere C-Mount- oder CS-Mount-Alternativen angewiesen. Die gleichzeitige Miniaturisierung, Auflösungssteigerung und Rauschreduzierungstrends in intelligenten Visionsendpunkten haben die Integration von großen CMOS-Sensoren in Verbraucher- und eingebettete Bereiche beschleunigt. Gleichzeitig haben Durchbrüche in der optischen Materialwissenschaft, der Herstellung asphärischer Linsen und der Präzisionsausrichtungstechniken den Übergang von großen Bildkreis-M12-Objektiven von Laborprototypen zu kommerziell tragfähigen, hochproduktiven Produkten ermöglicht – und sie als ausgewogene optische Lösung etabliert, die Leistung, Formfaktor und wirtschaftliche Effizienz für Anwendungen mit mittlerer Präzision in der visuellen Wahrnehmung in Einklang bringt.I. Haupttreiber der Akzeptanz1. Entwicklung des Bildsensors als grundlegender Ermöglicher Die nächsten Generationen von CMOS-Sensoren verfügen zunehmend über großformatige aktive Bereiche (z. B. 1/1,8″–2/3″) und vergrößerte Pixelabstände (≥3,0 μm), was erhebliche Verbesserungen im Signal-Rausch-Verhältnis (SNR) und im Dynamikbereich (DR) bei Auflösungen von 0,8 MP bis 12 MP zur Folge hat. Diese Verbesserungen steigern erheblich die Bildqualität bei schwachem Licht und unterstützen anspruchsvolle rechnergestützte Vision-Arbeitslasten. Da solche Sensoren in kompakte Vision-Module integriert werden, ist die Nachfrage nach Objektiven gestiegen, die in der Lage sind, entsprechend große Bildflächen vollständig zu beleuchten. Entscheidend ist, dass die nachgelagerten Gerätehersteller weiterhin das reife, interoperable und weit verbreitete M12-Ökosystem priorisieren – was einen eng gekoppelten „Sensor-Objektiv-Co-Evolution“-Weg schafft, der direkt Anreize für F&E-Investitionen schafft und die Industrialisierung von M12-Optiken mit großem Bildkreis beschleunigt. 2. Anwendungsbezogene Anforderungen formen funktionale Prioritäten Neue Anwendungsfälle – einschließlich Fahrzeug-Umgebungsansichtssystemen, Navigationsgeräten für Serviceroboter, Edge-AI-Gesichtserkennungsterminals und tragbaren Industriellen Inspektions-Werkzeugen – stellen strenge Anforderungen an das Gesamtvolumen, das Gewicht und den Energieverbrauch der Geräte. Traditionelle C-Mount-Objektive – gekennzeichnet durch längere Flanschabstände und größere mechanische Fußabdrücke – sind für hochintegrierte Modularchitekturen ungeeignet. Im Gegensatz dazu bewahren große Bildkreis-M12-Objektive die volle mechanische und Montagekompatibilität mit bestehender M12-Infrastruktur und bieten gleichzeitig deutliche Verbesserungen in der Mitte und am Rand der Auflösung, Farbtreue, geometrischen Genauigkeit und Verzerrungskontrolle. Ihre Ausrichtung an leichten, modularen und kostensensiblen Designprinzipien hat die Anwendbarkeit auf verschiedene vision-enabled Plattformen erweitert. 3. Fortschritte in der optischen Technik ermöglichen skalierbare Leistung Frühe, kunststoffbasierte M12-Objektive hatten grundlegende Einschränkungen im Bereich des Brechungsindex und der Formwiederholbarkeit, was zu marginaler Bildqualität und vernachlässigbarer Skalierbarkeit im Durchmesser des Bildkreises führte. Zeitgenössische Lösungen verwenden überwiegend glasasphärische Elemente oder hybride Glas-Kunststoff-Konfigurationen – wodurch die nutzbare Bildkreisgröße innerhalb strenger axialer Längenbegrenzungen (typischerweise ≤12 mm) erweitert wird, während gleichzeitig die Feldkrümmung, laterale chromatische Aberration und periphere Lichtabnahme gemindert werden. Darüber hinaus reduzieren geschlossene Montageprozesse, die auf automatisierten Zentrierplattformen mit sechs Achsen, Mikrometer-genauer Barrel-Konzentrizitätskontrolle und Chargenkalibrierung unter temperaturstabilisierten Bedingungen basieren, die Empfindlichkeit gegenüber der Exzentrizität und Neigung von Linsenelementen – was Massenproduktionsausbeuten von über 95 % erreicht und eine robuste Prozessskalierbarkeit etabliert. 4. Effizienz der Lieferkette und Kostenarchitektur erhöhen die kommerzielle Rentabilität Im Gegensatz zu C-Mount-Implementierungen – die maßgeschneiderte Flansche, spezielle mechanische Halterungen und PCB-Layouts mit höheren Spezifikationen erfordern – nutzen große Bildkreis-M12-Objektive vollständig den etablierten M12-Schnittstellenstandard, generische Modulgehäuse und reife Komponenten-Lieferketten. Diese Kompatibilität reduziert die Materialkosten (BOM), senkt die Barrieren für die sekundäre Entwicklung und gewährleistet die plattformübergreifende Plug-and-Play-Interoperabilität. Für nicht-metrische, mittelpräzise Vision-Aufgaben – einschließlich Verhaltensklassifikation, vorläufige Fehlerprüfung und grobe Positionsführung – ist ihre Bildleistung funktional gleichwertig zu C-Mount-Alternativen und bietet einen überlegenen Wert im dreifachen Kompromiss zwischen Leistung, Integrationsaufwand und Stückkosten.II. Technische Grenzen und BereitstellungsüberlegungenEs ist wichtig zu erkennen, dass große Bildkreis-M12-Objektive eine zweckoptimierte—nicht universelle—optische Lösung darstellen. Ihre Fähigkeiten sind sowohl durch physische Verpackungsbeschränkungen als auch durch grundlegende optische Prinzipien begrenzt: (1) Mechanische Einschränkungen—nämlich der äußere Durchmesser des M12-Gewindes (Φ12 mm) und die typische Gesamtlänge des Objektivs (≤12 mm)—beschränken derzeit massenproduzierte Varianten auf ein maximales Sensorformat von 2/3″; die Anpassung an 1″ oder größere Sensoren bleibt mit den aktuellen Architekturen unpraktisch. (2) Die kurze Brennweite und der hochkompakte optische Weg erschweren das Management des Hauptstrahlwinkels (CRA), was die Anfälligkeit für Vignettierung, chromatische Aberration am Rand und nicht uniforme Feldbeleuchtung erhöht. (3) Die Modulationsübertragungsfunktion (MTF) zeigt eine ausgeprägte Verschlechterung zur Bildperipherie hin, und thermischer Drift führt zu einer größeren Fokussierung im Vergleich zu gleichwertig spezifizierten C-Mount-Objektiven—was zu vergleichsweise geringerer thermischer Stabilität und reduzierter langfristiger Wiederholbarkeit in präzisen Positionierungsanwendungen führt. Dementsprechend bleiben für Anwendungen, die metrologische optische Genauigkeit erfordern—wie submikron-dimensionale Metrologie, hochgenaue 3D-Rekonstruktion oder metrische industrielle Inspektion—C-Mount- oder andere optisch unbeschränkte Objektivplattformen die empfohlene Wahl.III. FazitDie weitverbreitete Einführung großer Bildkreis-M12-Objektive spiegelt eine Konvergenz von Fortschritten in der Sensortechnologie, der Architektur von Endgeräten, dem optischen Engineering und der Koordination der Lieferkette wider. Sie lösen effektiv die langjährige Spannung zwischen miniaturisierten mechanischen Schnittstellen und hochauflösender Bildgebung—und füllen eine kritische strukturelle Lücke im optischen Stapel für mittelpräzise eingebettete Vision-Systeme. Während sie objektiv in der ultimativen Auflösung, thermischen Widerstandsfähigkeit und Format-Erweiterbarkeit eingeschränkt sind, zeigen diese Objektive eine starke ingenieurtechnische Eignung und kommerzielle Nachhaltigkeit in gängigen Anwendungen—einschließlich KI-gestütztem visuellem Denken, Multi-Kamera-Automobilfusion und routinemäßiger industrieller Fehlererkennung. Ausblickend versprechen Innovationen wie präzise Glasformung von Asphären, miniaturisierte Freiformflächen und KI-unterstütztes optisches Design eine weitere Erweiterung ihres Leistungsbereichs—und verstärken ihre strategische Rolle in der Infrastruktur intelligenter Vision der nächsten Generation.

    Read more
Online-Anfrage

Teilen Sie uns Ihre Produktanforderungen und Kontaktdaten mit. Wir werden Ihnen so schnell wie möglich antworten.